دراجة هوائية تميّز بين الانعطاف وفقدان التوازن بفضل التعلم الآلي

تتدخل تلقائياً للمساعدة فقط عند رصد عدم الاستقرار

تستخدم الدراجة الذكية التعلم الآلي للتمييز بين الانعطاف المقصود والحركة غير المستقرة التي قد تسبق السقوط (الجامعة)
TT

دراجة هوائية تميّز بين الانعطاف وفقدان التوازن بفضل التعلم الآلي

تستخدم الدراجة الذكية التعلم الآلي للتمييز بين الانعطاف المقصود والحركة غير المستقرة التي قد تسبق السقوط (الجامعة)

طوّر باحثون في اليابان دراجة ذكية تستطيع التمييز بين ميلان الراكب المتعمد أثناء الانعطاف والحركة غير المستقرة التي قد تسبق السقوط، ثم تفعّل نظام المساعدة على التوازن فقط عندما تكون هناك حاجة فعلية إليه. ويعالج النظام تحدياً أساسياً في وسائل النقل ذات العجلتين، إذ تميل الدراجة بصورة طبيعية عند تغيير الاتجاه. وقد يصعب على أنظمة التوازن التقليدية تحديد ما إذا كان هذا الميلان جزءاً من مناورة مقصودة، أم أنه مؤشر على فقدان السيطرة.

قاد الدراسة الأستاذ المشارك هيروآكي كواهارا، من قسم الآلات وأنظمة التحكم في معهد شيبورا للتكنولوجيا في اليابان، بمشاركة طالب الماجستير شوتا تسوكاسي. ويقوم المشروع على فكرة أن نظام المساعدة لا ينبغي أن يستجيب لحركة الدراجة وحدها، بل يجب أن يحاول فهم نية الراكب قبل التدخل. وقال كواهارا إن الفريق رأى أن تقنيات الاستجابة اللمسية يمكنها أداء دور يتجاوز نقل القوة إلى يد الراكب، إذ قد تساعد أيضاً على فهم ما يحاول فعله. والهدف هو تقديم الدعم في اللحظة التي يصبح فيها ضرورياً، من دون التدخل في القيادة الطبيعية.

توجيه إلكتروني بدل الاتصال الميكانيكي

صمم الباحثون دراجة تعتمد على نظام «التوجيه عبر الأسلاك». ففي الدراجة التقليدية، يرتبط المقود ميكانيكياً بالعجلة الأمامية، بينما يفصل النظام الجديد بينهما، ويجعل الاتصال إلكترونياً. ويتيح هذا التصميم للنظام قياس حركة المقود، والتفاعل بين الراكب والدراجة بدقة، مع إعادة إحساس واقعي بالمقاومة إلى يد الراكب من خلال ردود فعل لمسية قائمة على القوة. وتسمح هذه البنية للحاسوب بجمع بيانات لا تتعلق بوضع الدراجة فقط، بل بالطريقة التي يتعامل بها الراكب معها. ويصبح من الممكن بذلك مراقبة الاختلاف بين حركة مقصودة وأخرى ناتجة عن اضطراب مفاجئ.
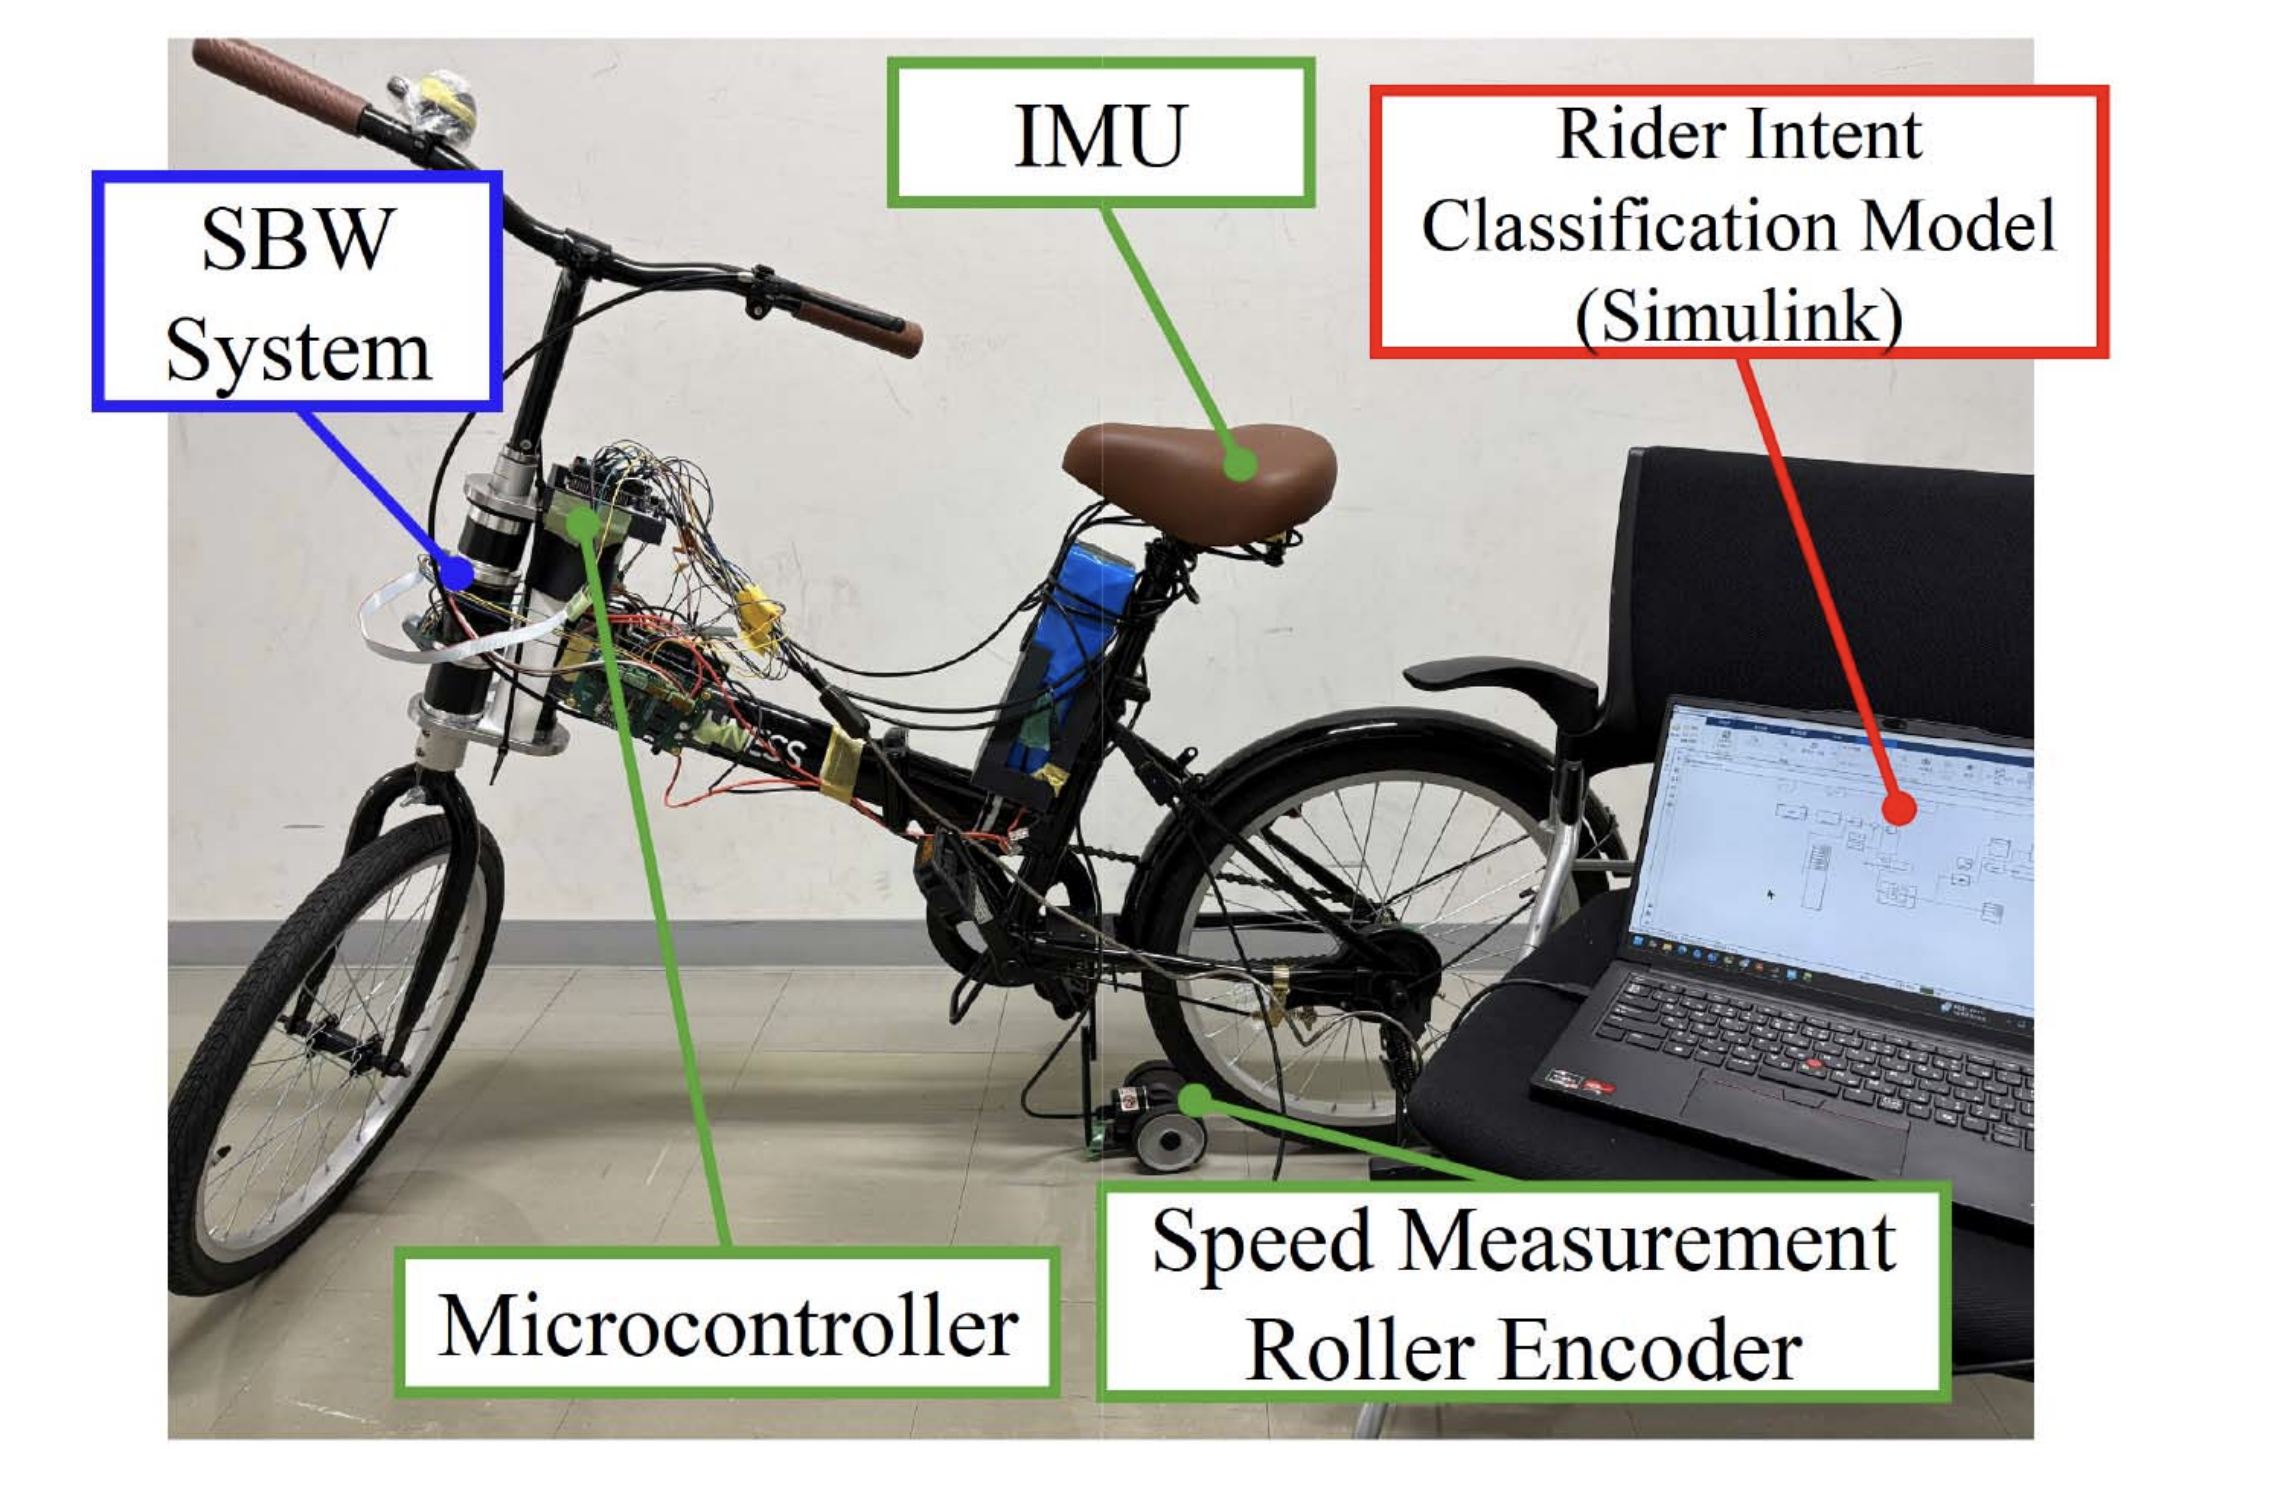
يراقب النموذج زاوية التوجيه والسرعة والميلان والتسارع الجانبي وعزم رد الفعل لتصنيف حالة القيادة (الجامعة)

قراءة نية الراكب

دمج الفريق الدراجة مع نظام قائم على التعلم الآلي لتصنيف نية الراكب، وظروف الحركة في الوقت الفعلي. واستخدم الباحثون شبكة عصبية من نوع الذاكرة طويلة وقصيرة المدى، وهي مناسبة لتحليل البيانات التي تتغير عبر الزمن. وقبل تدريب النموذج، استخدموا خوارزمية تجميع لتقسيم بيانات القيادة إلى ثلاثة أوضاع رئيسة هي السير المستقيم، والانعطاف، وعدم الاستقرار. وحلل النظام مجموعة من المتغيرات تشمل زاوية التوجيه، وسرعة الدراجة، وزاوية الميلان، والتسارع الجانبي، وعزم رد الفعل الذي ينشأ بين الراكب والمقود. ومن خلال الجمع بين هذه القياسات، تمكن النموذج من تكوين صورة عن حالة الدراجة، وطبيعة تفاعل الراكب معها، بدلاً من الاعتماد على مؤشر واحد قد يؤدي إلى تدخل خاطئ.

التدخل عند الحاجة فقط

أظهرت التجارب أن النظام استطاع تصنيف أوضاع القيادة المختلفة، والتمييز بين الانعطاف المقصود والحركة غير المستقرة، رغم أن الحالتين تتضمنان ميلان الدراجة. وعندما يتعرف النظام على انعطاف طبيعي يبقى نظام التثبيت غير نشط، ما يترك للراكب السيطرة الكاملة على مسار الدراجة. أما إذا اكتشف حالة عدم استقرار، فيفعّل المساعدة تلقائياً للمساهمة في استعادة التوازن. وتكمن أهمية هذا الفصل في أن التدخل غير الضروري أثناء الانعطاف قد يربك الراكب، ويغيّر الحركة التي كان يقصدها. وفي المقابل، قد يساعد التدخل السريع عند فقدان الاستقرار على تقليل خطر فقدان السيطرة.

ويصرح كواهارا بأن الدراجة لا تحاول استبدال الراكب أو تولي القيادة عنه، بل تفسير نواياه، والعمل معه. ويصف الباحثون هذا النهج بأنه انتقال من التحكم الآلي التقليدي إلى تحكم تعاوني بين الإنسان والآلة.
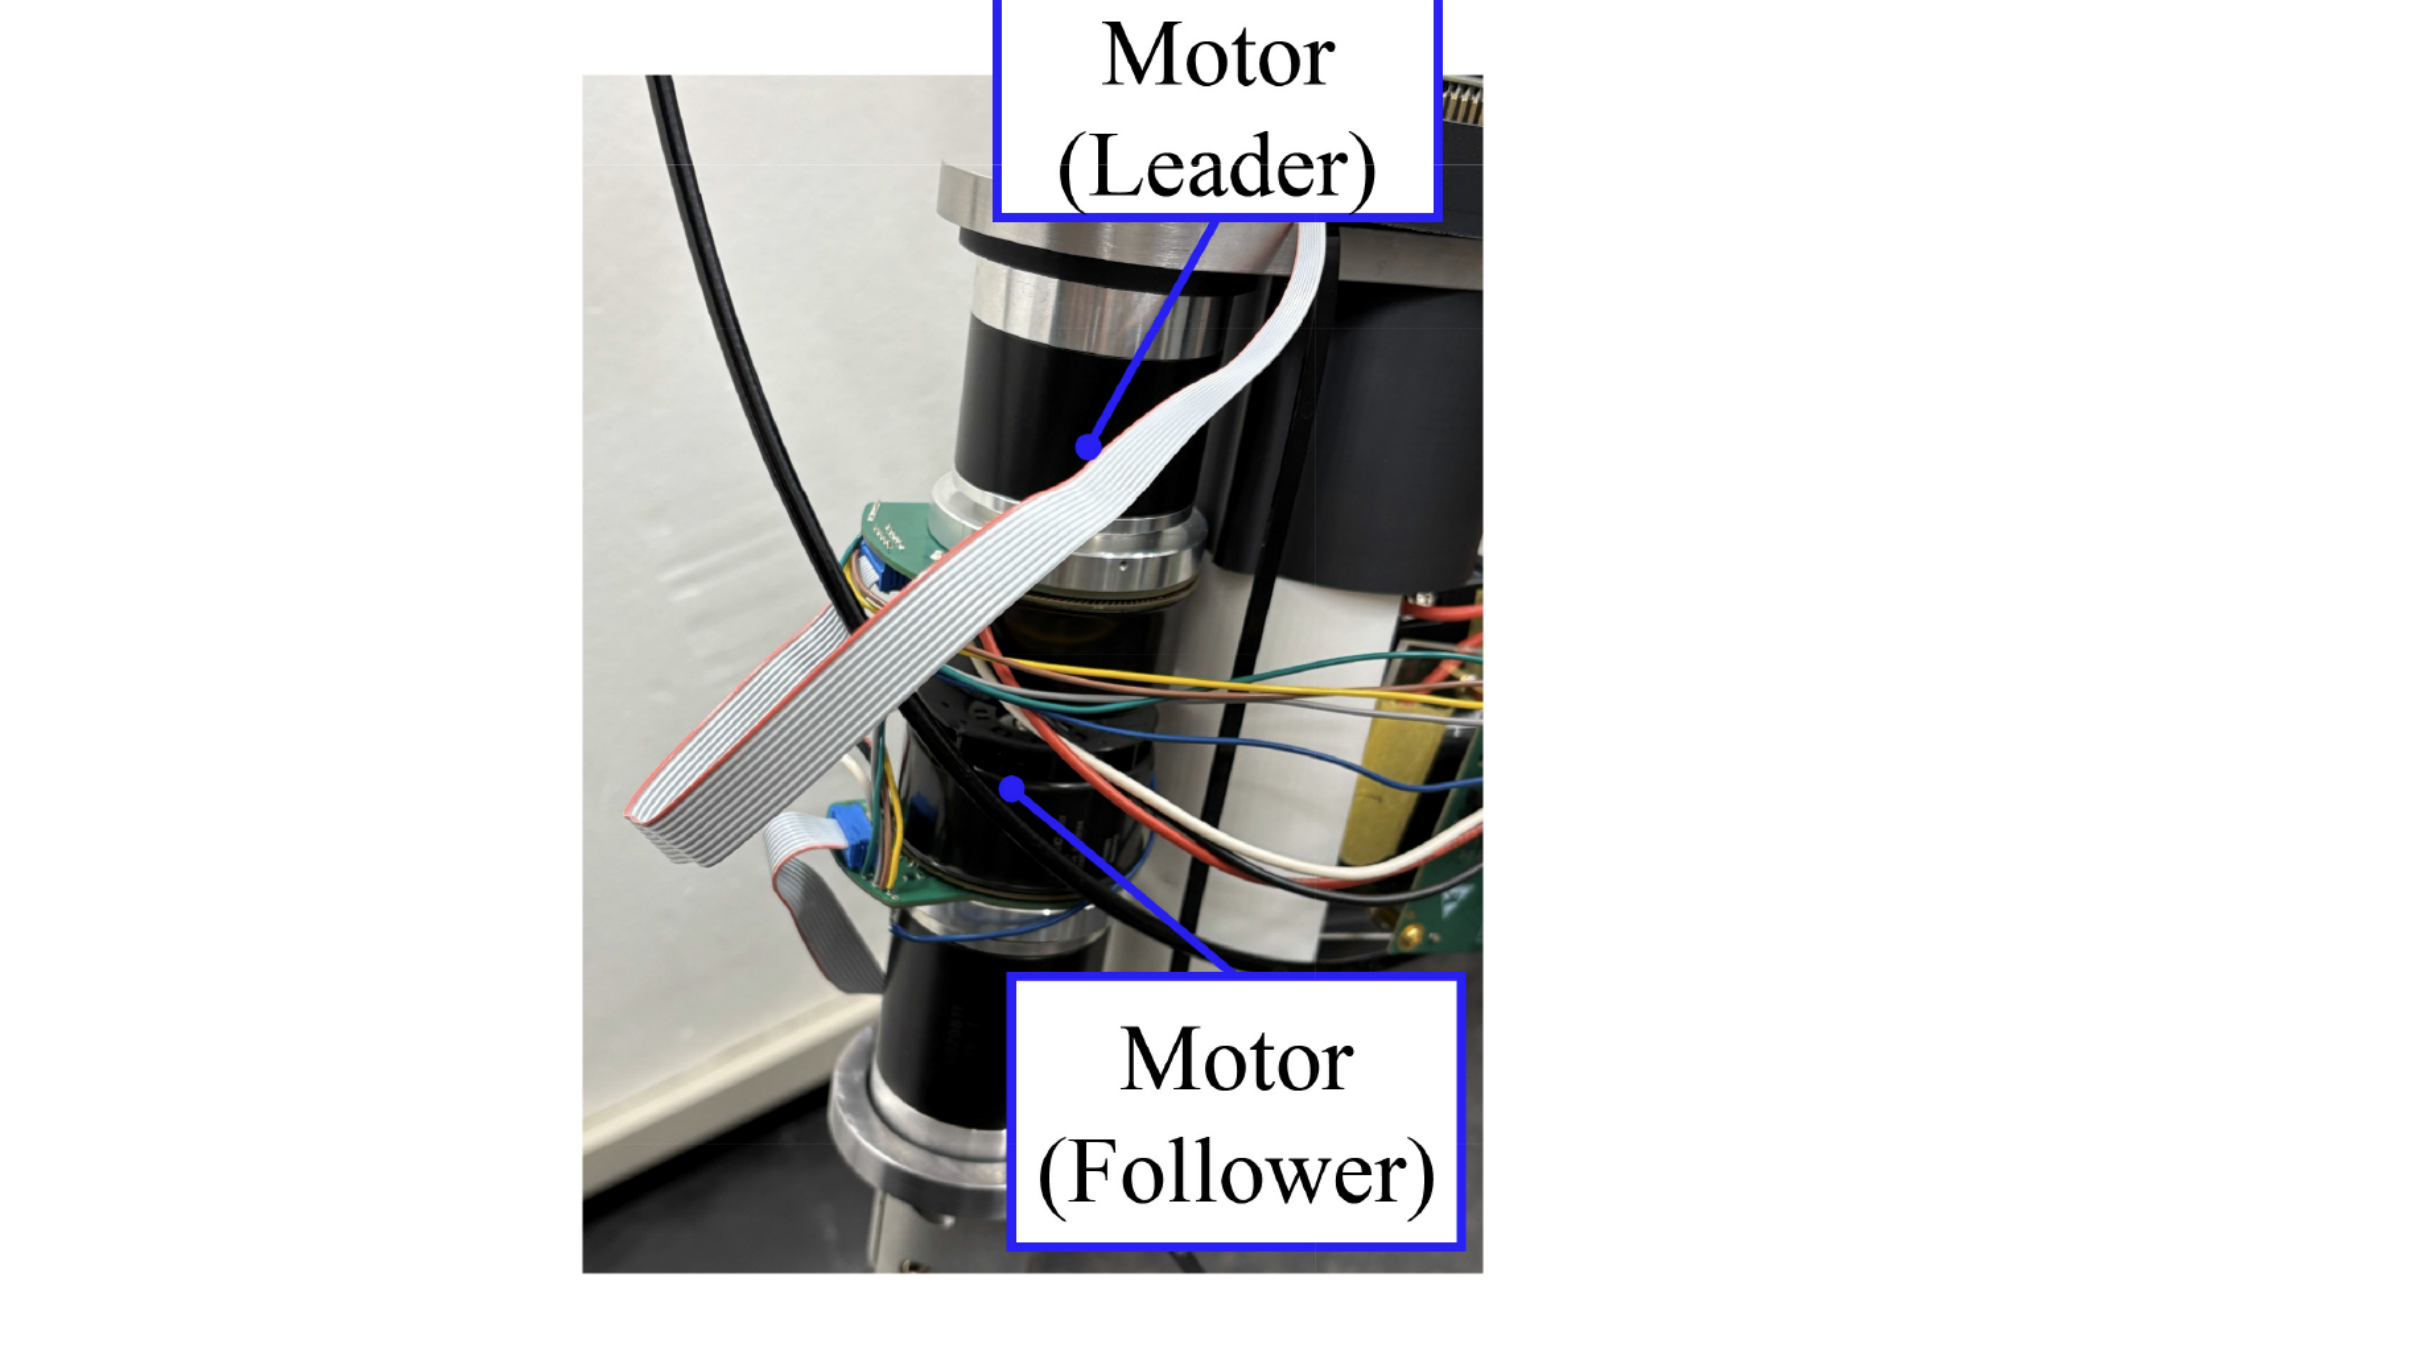
لا يتدخل نظام التثبيت أثناء الانعطاف الطبيعي بل يعمل تلقائياً فقط عند اكتشاف فقدان الاستقرار (الجامعة)

تطبيقات تتجاوز الدراجة التجريبية

يرى الفريق أن التقنية قد تُستخدم مستقبلاً في الدراجات الكهربائية، والدراجات النارية الكهربائية، وخدمات مشاركة الدراجات، ومركبات التوصيل. وقد تكون مفيدة أيضاً لكبار السن، أو المستخدمين الأقل خبرة الذين قد يحتاجون إلى دعم إضافي للتوازن، مع الحفاظ على شعور طبيعي بالقيادة، وعدم فقدان السيطرة على المركبة. لكن النظام لا يزال في مرحلة البحث، ولم يعلن الفريق عن موعد لتوفيره تجارياً. كما لا تعني النتائج أنه يستطيع منع جميع حالات السقوط، أو التعامل مع كل الظروف الواقعية.

يخطط الباحثون لتوسيع قدرة النظام على التعرف على مجموعة أكبر من سيناريوهات القيادة، والظروف البيئية، بما في ذلك اختلاف أسطح الطرق. وتبرز هذه الخطوة لأن أداء الدراجة قد يتغير على الطرق الزلقة، أو غير المستوية، كما تختلف طريقة استجابة الراكب بحسب السرعة، والخبرة، والبيئة المحيطة. وتهدف المرحلة المقبلة إلى تطوير مساعدة ذكية تعمل إلى جانب الراكب، وتوازن بين عاملي تعزيز السلامة والحفاظ على حرية المناورة، والإحساس الطبيعي بالقيادة.
مقالات ذات صلة

عطل «مايكروسوفت»... هل أصبحنا أكثر اتصالاً وأقل قدرة على التواصل؟

تحليل إخباري تثير الأعطال التقنية تساؤلات حول قدرتنا على الوصول إلى الآخرين بعيداً عن التطبيقات التي اعتدنا استخدامها (أدوبي)

عطل «مايكروسوفت»... هل أصبحنا أكثر اتصالاً وأقل قدرة على التواصل؟

يكشف عطل «مايكروسوفت» اعتمادنا المتزايد على المنصات الرقمية ويطرح تساؤلات حول قدرتنا على التواصل عند تعطل التكنولوجيا وأهمية الاحتفاظ ببدائل مستقلة.

نسيم رمضان (لندن)
تكنولوجيا جاء قرار الإغلاق بعد مراجعة استراتيجية الدعم واحتياجات العملاء مع استمرار قنوات المساعدة الرسمية للشركة (أبل)

«أبل» تغلق مجتمع الدعم الفني بعد 28 عاماً... ومصير أرشيف المستخدمين غير محسوم

تغلق «أبل» مجتمع الدعم الفني بعد 28 عاماً وسط غموض حول مصير أرشيف المستخدمين وتساؤلات بشأن مستقبل المساعدة التقنية والذكاء الاصطناعي.

نسيم رمضان (لندن)
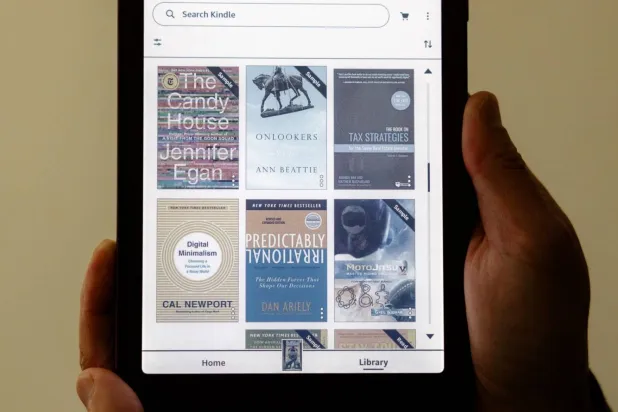
تكنولوجيا مراجعة «أمازون كيندل كولورسوفت» الجديد للقراءة الملونة

مراجعة «أمازون كيندل كولورسوفت» الجديد للقراءة الملونة

الألوان تثري التجربة، خصوصاً في القصص المصورة.

براين إكس تشن (نيويورك)
تكنولوجيا كشفت «أدوبي» خلال مؤتمرها السنوي عن أدوات جديدة مدعومة بالذكاء الاصطناعي (أدوبي)

«أدوبي» تكشف عن أداة لإزالة العناصر من الفيديو وتوسّع الذكاء الاصطناعي في برامجها

برنامج «بريميير» يتصدر التحديثات بأداة تحذف العناصر المتحركة وتملأ مكانها تلقائياً وإضافات لتحسين الإضاءة والصوت والتصميم.

عبد العزيز الرشيد (الرياض)
تكنولوجيا يستوعب المركز التعليمي بالرياض نحو 1500 مقعد تدريبي سنوياً وتبدأ برامجه في الربع الأول من 2027 (شاترستوك)

«هيوماين» تطلق برنامجاً لتطوير مهارات الذكاء الاصطناعي التطبيقية في السعودية

أطلقت «هيوماين» برنامجاً في الرياض لتطوير مهارات الذكاء الاصطناعي عبر التدريب العملي والمختبرات الحوسبية والتعلم التفاعلي المدعوم بتقنيات الفيديو الغامر.

نسيم رمضان (لندن)

تقرير: «إنفيديا» تواصلت مع الرئيس التنفيذي لشركة «آرم» لتعيينه خلفاً لهوانغ

الرئيس التنفيذي لشركة «آرم هولدنغز» رينيه هاس (رويترز)
TT

تقرير: «إنفيديا» تواصلت مع الرئيس التنفيذي لشركة «آرم» لتعيينه خلفاً لهوانغ

الرئيس التنفيذي لشركة «آرم هولدنغز» رينيه هاس (رويترز)

نقلت صحيفة «فاينانشال تايمز»، الجمعة، عن مصادر مطلعة أن مجلس إدارة شركة «إنفيديا» تواصل مع رينيه هاس، الرئيس التنفيذي لشركة «آرم هولدنغز» البريطانية لتصنيع الرقائق، في إطار البحث عن خليفة محتمل لجنسن هوانغ.

واستقال هوانغ، الخميس، بعد الكشف عن علاقات خارج إطار الزواج، بما في ذلك علاقة مع من يشتبه في أنها جاسوسة صينية، مما أدى إلى إغراق الشركة المصنعة للرقائق في أزمة وأحدث صدمة في صناعة الذكاء الاصطناعي التي أسهم هوانغ في تمويلها.

وتداول المحللون اسم هاس مراراً منذ رحيل هوانغ. وأمضى هاس سبع سنوات في شركة «إنفيديا» ترقى خلالها إلى منصب نائب الرئيس والمدير العام لقسم منتجات الحوسبة، قبل أن ينضم إلى شركة «آرم» في 2013، وفق ما ذكرته وكالة «رويترز» للأنباء.

وقالت صحيفة «فاينانشال تايمز» إن هاس بين عدة مرشحين قيد الدراسة، لكنها أشارت إلى عدم وجود ضمانات بأن يُعرض عليه المنصب أو أن يقبله. وتشغل كوليت كريس، المديرة المالية لشركة «إنفيديا»، منصب الرئيس التنفيذي مؤقتاً.

وأحجمت شركة «آرم» عن التعليق، في حين لم ترد «إنفيديا» بعد على طلب من «رويترز» للتعليق.

وتولى هاس منصب الرئيس التنفيذي لشركة «آرم» في 2022، وأشرف على إدراج الشركة في بورصة ناسداك في 2023. وتعمل «آرم» على تصميم بنى المعالجات وترخيصها لشركات أخرى تعمل في مجال تطوير تصميمات الرقائق. ولطالما كانت قوتها تكمن في مجال الهواتف المحمولة، وتتوسع الآن في مجال أجهزة الكمبيوتر.

وقلصت أسهم شركة «آرم» المدرجة في البورصة الأميركية خسائرها بعد صدور التقرير لتهبط بأكثر من خمسة في المائة. وانخفضت أسهم «إنفيديا» بأكثر من ثلاثة في المائة.


«مايكروسوفت» تعتذر عن العطل في خدماتها وتنفي ارتباطه بهجوم سيبراني

شعار خدمة البريد الإليكتروني «آوتلوك» التابع لشركة «مايكروسوفت» (رويترز)
TT

«مايكروسوفت» تعتذر عن العطل في خدماتها وتنفي ارتباطه بهجوم سيبراني

شعار خدمة البريد الإليكتروني «آوتلوك» التابع لشركة «مايكروسوفت» (رويترز)

قدمت «مايكروسوفت»، الجمعة، اعتذاراً عن العطل التقني الضخم الذي أثر على المستخدمين والخدمات العامة والشركات في مختلف أنحاء العالم، مشيرة إلى أن هذا الخلل كان «مشكلة تقنية لا علاقة لها بهجمات سيبرانية أو بالذكاء الاصطناعي».

وقالت الشركة «نعتذر بشدة عن الاضطراب الذي تسبب فيه هذا الحادث لعملائنا وشركائنا. ندرك حجم الثقة التي يضعونها في خدماتنا، ونأخذ هذه المسؤولية على محمل الجد»، مشيرة إلى أنها لا تزال تعمل على إعادة العمليات إلى وضعها الطبيعي بالكامل بعد بدء العطل، الخميس.

وقد واجهت شركات وحكومات وملايين الأفراد خللاً في خدمات مثل «آوتلوك» استمر ساعات طويلة وأثّر في قطاعات ومستخدمين حول العالم.


«سبيس إكس» تحاول التقاط مركبة «ستارشيب» بعد عودتها من مدار الأرض

أجزاء من الصاروخ العملاق «ستارشيب» التابع لشركة «سبيس إكس» (SpaceX) على برج إطلاق بالقرب من بورت إيزابيل بولاية تكساس الأميركية يوم 12 نوفمبر 2026 (أ.ف.ب)
TT

«سبيس إكس» تحاول التقاط مركبة «ستارشيب» بعد عودتها من مدار الأرض

أجزاء من الصاروخ العملاق «ستارشيب» التابع لشركة «سبيس إكس» (SpaceX) على برج إطلاق بالقرب من بورت إيزابيل بولاية تكساس الأميركية يوم 12 نوفمبر 2026 (أ.ف.ب)

تستعد شركة «سبيس إكس» المملوكة لإيلون ماسك، الجمعة، لإجراء أحدث اختبار لصاروخها «ستارشيب»، الأكبر والأقوى في العالم، في محاولة غير مسبوقة لالتقاط المركبة الفضائية بعد قضائها يوماً في مدار الأرض، وفق «وكالة الصحافة الفرنسية».

وسيشكّل نجاح التقاط المرحلة العليا من «ستارشيب» إنجازاً مهماً في مساعي قطاع الفضاء المستمرة منذ عقود لتطوير مركبات فضائية قابلة لإعادة الاستخدام بالكامل، بما يتيح خفض تكاليف المهمات بشكل كبير وجعل الرحلات الفضائية المتكررة ممكنة.

وقالت «سبيس إكس»: «إذا نجحت المحاولة، فستكون هذه أول عملية استعادة كاملة لنظام إطلاق مداري، ولحظة فارقة في مساعي جعل (ستارشيب) صاروخاً موثوقاً يمكن إعادة استخدامه بسرعة».

وفي الرحلة التجريبية الخامسة عشرة، المقررة الجمعة، تسعى «سبيس إكس» إلى استعادة مرحلتي الصاروخ الضخم البالغ طوله 124 متراً.

وسبق للشركة أن نجحت 3 مرات في التقاط معزّز الدفع، المعروف باسم «سوبر هيفي»، إذ تعود المرحلة الأولى من الصاروخ عمودياً إلى موقع الإطلاق بعيد انطلاقه، لتستقر بين ذراعين ميكانيكيتين.

وستحاول الشركة الآن تكرار العملية مع المركبة الفضائية نفسها. وقد صُممت بعض نسخها لإطلاق أقمار اصطناعية ومراكز بيانات إلى المدار، فيما تعتزم استعمال نسخ أخرى لنقل البشر إلى القمر والمريخ.

وقال خبير شؤون الفضاء في مركز الدراسات الاستراتيجية والدولية، كلايتون سووب، إن تطوير مركبة فضائية قابلة لإعادة الاستخدام بالكامل يمثل «الهدف الأسمى» لقطاع الفضاء.

وأضاف: «لم يتمكن أحد فعلياً من تحقيق ذلك حتى الآن. فالناس يحاولون منذ عهد مكوك الفضاء التابع لـ(ناسا)، لكن المكوك انتهى به الأمر إلى أن يكون حلاً وسطاً، لأن أجزاء كبيرة منه لم تكن قابلة لإعادة الاستخدام».