


استوحى باحثون من معهد ماساتشوستس للتكنولوجيا في الولايات المتحدة فكرة تصميم منظار روبوتي من حركة الثعابين وطبيعة جلدها التي تساعدها على التشبث بالأسطح الزلقة، بحيث يتمكن من التحرك بسهولة عبر الأمعاء الدقيقة، مما يسمح له بإجراء التصوير، وإيصال الأدوية، واستئصال الأورام الحميدة أو أخذ عينات من الأنسجة لإجراء الخزعات.
وغالباً ما يصعب تشخيص اضطرابات الأمعاء الدقيقة وعلاجها، إذ يبلغ طولها أكثر من 6.1 متر، ويصل قطرها إلى نحو 2.5 سنتيمتر، وتقع في عمق الجسم، مما يجعل الوصول إليها أصعب مقارنة بأجزاء أخرى من الجهاز الهضمي، مثل القولون والمعدة.
وللتغلب على هذه التحديات، صمّم المهندسون هذا المنظار الروبوتي للتحرك عبر الأمعاء الدقيقة، مستعيناً بطلاء خاص ذي ملمس مميز يساعده على التثبت ببطانة الأمعاء أثناء تحركه ببطء داخلها. ويحتوي الروبوت، على غرار المنظار الداخلي التقليدي، على مجموعة متنوعة من الأدوات التي تساعد في الكشف عن التشوهات وعلاجها.
قال جيوفاني ترافيرسو، أستاذ الهندسة الميكانيكية في معهد ماساتشوستس للتكنولوجيا والمؤلف الرئيسي للدراسة المنشورة، الأربعاء، في مجلة «ساينس روبوتيكس»: «عندما نفحص الأمعاء الدقيقة، فإننا نفعل ذلك إما للتشخيص وإما للعلاج. وإذا وجدنا ورماً صغيراً يحتاج إلى الاستئصال، فإن هذا الروبوت يسمح لنا بأخذ خزعة أو باستئصاله».
وتشمل أكثر المشكلات شيوعاً التي تستدعي فحص الأمعاء الدقيقة النزيف والآفات المرضية والانسدادات. ومن الإجراءات المستخدمة لفحصها التنظير بالبالون المزدوج، الذي يُدخل خلاله المنظار إلى الأمعاء الدقيقة، بينما ينفخ مقدم الرعاية الصحية بالونين ويفرغهما بالتناوب، مما يساعد على دفع المنظار عبر القناة المعوية.
وقد تستغرق هذه العملية وقتاً طويلاً وتتطلب جهداً، لذا أراد الفريق البحثي تصميم منظار بديل يسهل التحكم فيه ويتيح حركة أكثر كفاءة.
وقال ترافيرسو، في بيان صدر الأربعاء: «التحدي الأساسي الذي نحاول التغلب عليه هو كيفية تقييم الأمعاء الدقيقة بطريقة أكثر آلية».
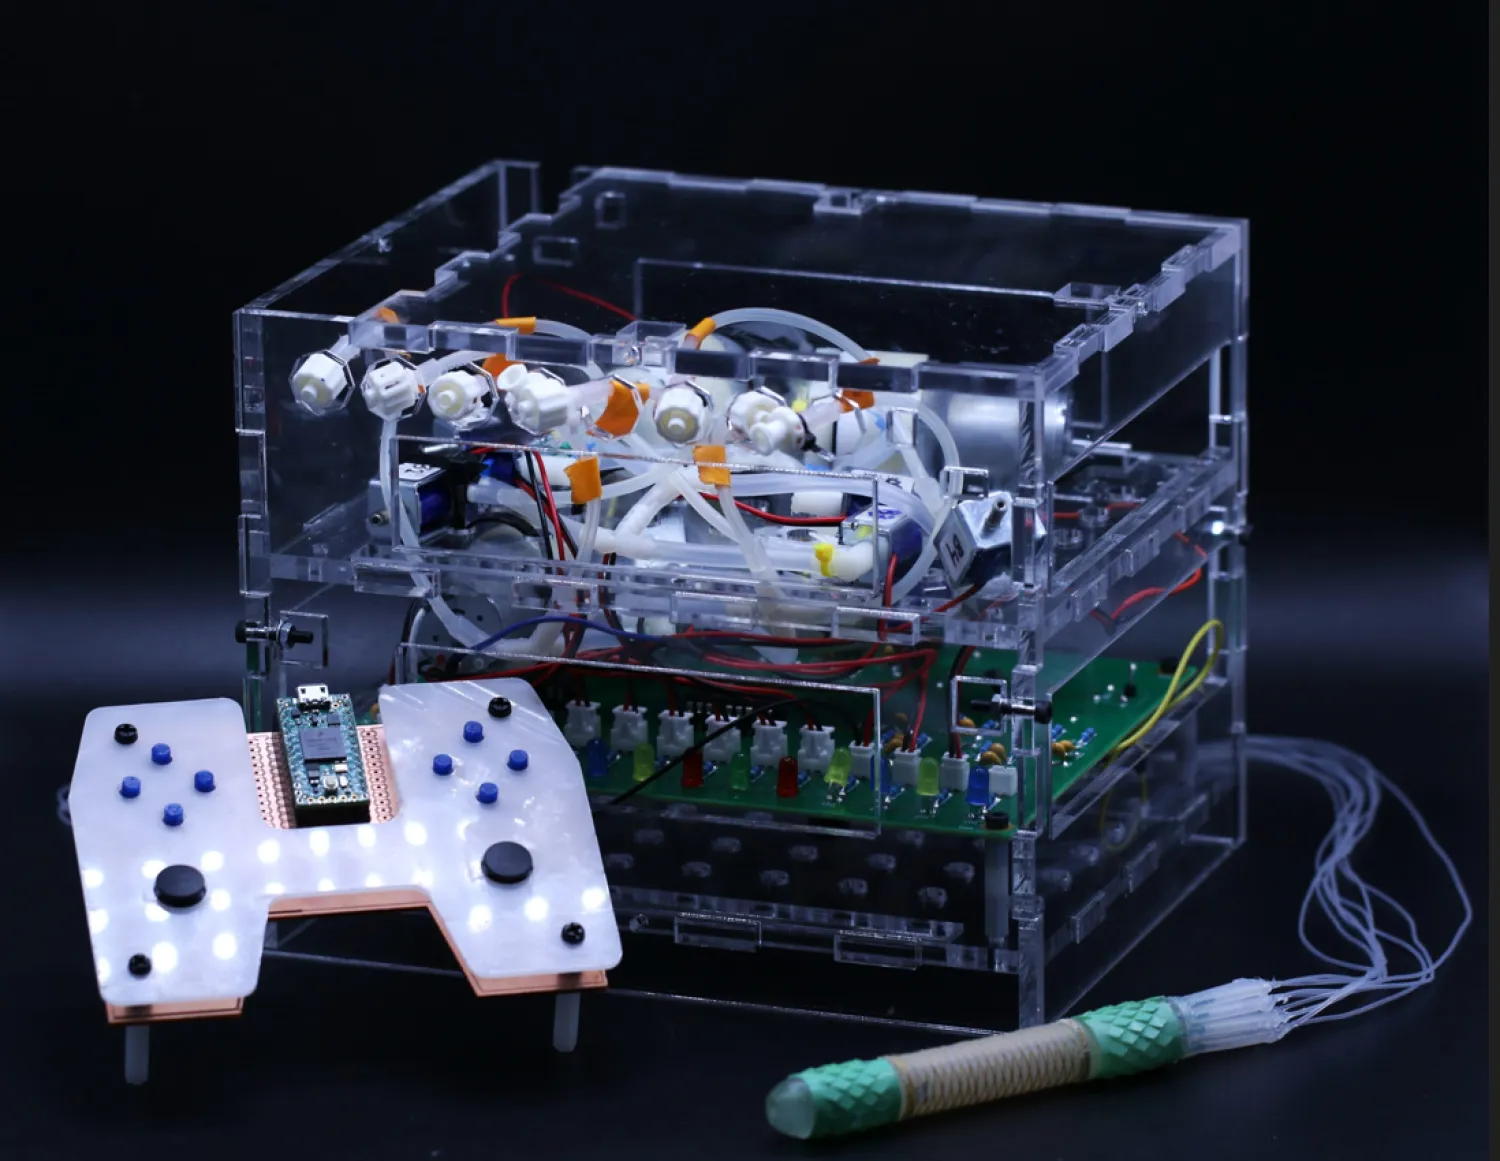
ووفقاً للدراسة، يتحرك الروبوت الأنبوبي الجديد داخل الأمعاء الدقيقة باستخدام استراتيجية حركة مشابهة لحركة الثعبان. فعندما ينزلق الثعبان على الأرض، يستطيع توجيه نفسه عن طريق انقباض عضلات أحد جانبي جسمه أولاً، ثم الجانب الآخر. ولمحاكاة هذه الحركة، صمم الباحثون مشغلات متعددة الوظائف تتحكم في حركة الروبوت. ويحتوي كل مشغّل على أربع حجرات قابلة للنفخ، مما يدفع الأنبوب إلى التمدد أو الانحناء في اتجاهات مختلفة.
ويحتوي الجزءان الأمامي والخلفي من الروبوت على بالونات تثبيت إضافية قابلة للتمدد، تتناوب على النفخ والتفريغ، مما يساعده على التقدم داخل الأمعاء.
وابتكر الباحثون أيضاً طبقات طلاء تبقى مسطحة حتى تتمدد بفعل انتفاخ البالونات، مما يؤدي إلى بروز إبر ثلاثية الأبعاد، أشبه بحراشف الثعبان، بحيث تمنح الروبوت مزيداً من الثبات داخل الغشاء المخاطي للأمعاء.
وقال أحمد مجتبى جبران، طالب الدراسات العليا في معهد ماساتشوستس للتكنولوجيا: «تُستخدم طبقات الطلاء لتعزيز الاحتكاك السطحي، إذ يستطيع الروبوت توليد قوة تثبيت موضعية على الأنسجة لتسهيل الحركة، دون الاعتماد على شد مفرط لأنسجة الأمعاء الدقيقة الحساسة».
ويتضمن النظام أيضاً رقائق إلكترونية تساعد على توجيه الروبوت، إلى جانب وحدة تحكم يستخدمها مشغّل الجهاز لتوجيهه عبر الممرات الضيقة وحول الانحناءات الحادة. ويرتبط الروبوت المرن بوحدات التحكم الخارجية بواسطة كابل، وصُمم بحيث يمكن إدخاله إلى الجسم عبر الفم أو المستقيم.