ممنوع الإساءة إلى «كلود»... «أنثروبيك» تضع حدوداً لقسوة المستخدمين
تقول «أنثروبيك» إن مسألة امتلاك نماذج الذكاء الاصطناعي شكلاً من أشكال الوعي ما زالت غير محسومة (رويترز)
أعلنت شركة «أنثروبيك»، الخميس، أنها ستمنع مستخدميها من ممارسة أي «سلوك مسيء أو قاسٍ بصورة مستمرة ومن دون مبرر» تجاه برنامجها للذكاء الاصطناعي «كلود»، وفق ما نقلته «وكالة الصحافة الفرنسية».
وسيُطبّق القرار اعتبارا من 12 نوفمبر (تشرين الثاني)، وستُعنى به الحالات القصوى «التي يتعامل فيها المستخدمون بقسوة متكررة مع النماذج من دون غاية واضحة»، وفق ما كتبت الشركة في تحديث سياسة استخدام أدواتها.
وأضافت أن القرار لن يشمل الإزعاج العادي، أو الاختلاف في الرأي، أو كتابة قصص خيالية عنيفة أو قاتمة، أو كذلك إجراء اختبارات وأبحاث على النماذج.
وربطت الشركة الأميركية هذا القرار بميزة أطلقتها في أغسطس (آب) 2025، تتيح لـ«كلود» إنهاء محادثة من تلقاء نفسه مع المستخدم الذي يمارس الإساءة بشكل مستمر. وقالت الشركة آنذاك إنّ هذه الميزة هي نتيجة لـ«أبحاثها الاستكشافية بشأن السلامة النفسية التي يُحتمل أن تكون أنظمة الذكاء الاصطناعي تتمتع بها».
وتُثير «أنثروبيك» جدلاً واسعاً لأنها تتطرق بشكل واضح إلى إمكانية امتلاك نماذجها شكلاً من أشكال الوعي.
وفي فبراير (شباط) الماضي، قال رئيسها التنفيذي داريو أمودي، في بودكاست لصحيفة «نيويورك تايمز» الأميركية: «لا نعلم إن كانت النماذج تتمتع بالوعي»، معرباً في الوقت نفسه عن انفتاحه على هذه الفكرة.
تعتزم إدارة البيانات الوطنية الصينية تحديث المعايير الخاصة بقياس «توكينات» الذكاء الاصطناعي، وفرض فواتير عليها، بينما تقود بكين تطور الصناعة المتنامية.
أعلن الباحث الأميركي من أصل تركي ليفنت ألبوغه أنه تمكّن من حلّ فرضية ريمان التي تُعد من أهم المسائل الرياضية في العالم، وذلك بمساعدة نموذج للذكاء الاصطناعي.
الصين تعتزم تعزيز معايير «توكينات» الذكاء الاصطناعي
توكينات الذكاء الاصطناعي هي وحدات أساسية من البيانات مثل النص والصوت والفيديو (رويترز)
تعتزم إدارة البيانات الوطنية الصينية تحديث المعايير الخاصة بقياس «توكينات» الذكاء الاصطناعي، وفرض فواتير عليها، بينما تقود بكين تطور الصناعة المتنامية، وفقاً لـ«وكالة الأنباء الألمانية».
وقال مدير إدارة البيانات الوطنية ليو ليهونغ عبر موقع الإدارة، السبت، إن نظاماً بيئياً صناعياً يشمل إنتاج التوكينات وتداولها واستهلاكها بدأ يتشكل، في حين تحوّل ما يطلق عليها «مصانع التوكينات» تأجير طاقة الحوسبة وإمدادات النماذج وقدرات البيانات إلى خدمات لإنتاج التوكينات، بحسب وكالة «بلومبرغ» للأنباء.
يشار إلى أن توكينات الذكاء الاصطناعي هي وحدات أساسية من البيانات مثل النص والصوت والفيديو التي تعالجها نماذج الذكاء الاصطناعي.
وفي حين أن الولايات المتحدة تمتلك أكبر قدر من القوة الحاسوبية في العالم، فإن شركات التكنولوجيا تتحول إلى أماكن مثل الصين وأجزاء من أوروبا وأميركا اللاتينية لتثبيت المزيد منها.
باحث في «أنثروبيك» يعلن حلّ إحدى أهم المسائل الرياضية بمساعدة الذكاء الاصطناعيhttps://aawsat.com/%D8%AA%D9%83%D9%86%D9%88%D9%84%D9%88%D8%AC%D9%8A%D8%A7/5343955-%D8%A8%D8%A7%D8%AD%D8%AB-%D9%81%D9%8A-%D8%A3%D9%86%D8%AB%D8%B1%D9%88%D8%A8%D9%8A%D9%83-%D9%8A%D8%B9%D9%84%D9%86-%D8%AD%D9%84%D9%91-%D8%A5%D8%AD%D8%AF%D9%89-%D8%A3%D9%87%D9%85-%D8%A7%D9%84%D9%85%D8%B3%D8%A7%D8%A6%D9%84-%D8%A7%D9%84%D8%B1%D9%8A%D8%A7%D8%B6%D9%8A%D8%A9-%D8%A8%D9%85%D8%B3%D8%A7%D8%B9%D8%AF%D8%A9-%D8%A7%D9%84%D8%B0%D9%83%D8%A7%D8%A1-%D8%A7%D9%84%D8%A7%D8%B5%D8%B7%D9%86%D8%A7%D8%B9%D9%8A
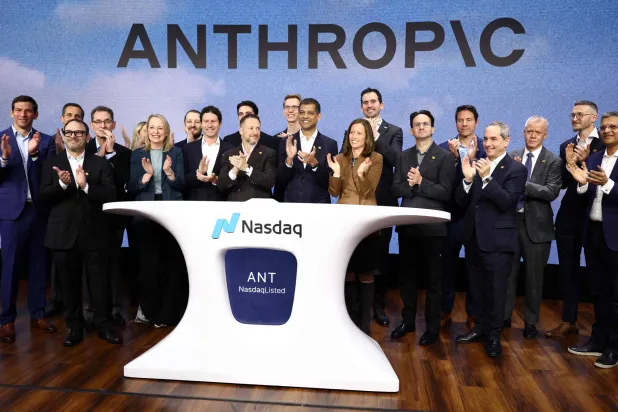
المدير المالي لشركة «أنثروبيك» كريشنا راو (وسط) والمدير التجاري لشركة «أنثروبيك»
بول سميث (من اليسار) والرئيس التنفيذي لشركة «ناسداك» بعد الطرح العام الأولي (IPO) لشركة الذكاء الاصطناعي «أنثروبيك» في مدينة نيويورك 19 نوفمبر 2026 (أ.ف.ب)
باحث في «أنثروبيك» يعلن حلّ إحدى أهم المسائل الرياضية بمساعدة الذكاء الاصطناعي
المدير المالي لشركة «أنثروبيك» كريشنا راو (وسط) والمدير التجاري لشركة «أنثروبيك»
بول سميث (من اليسار) والرئيس التنفيذي لشركة «ناسداك» بعد الطرح العام الأولي (IPO) لشركة الذكاء الاصطناعي «أنثروبيك» في مدينة نيويورك 19 نوفمبر 2026 (أ.ف.ب)
أعلن الباحث الأميركي من أصل تركي ليفنت ألبوغه أنه تمكّن من حلّ فرضية ريمان التي تُعد من أهم المسائل الرياضية في العالم، وذلك بمساعدة نموذج للذكاء الاصطناعي طوّرته شركة «أنثروبيك».
وفي حين لم يتحقق العلماء من هذا الإعلان بعد، أثار أستاذ الرياضيات في جامعة ستانفورد الأميركي راوي وكيل شكوكاً بشأنه؛ إذ قال إنّ باحثاً في مرحلة ما بعد الدكتوراه قدّم بشكل مستقل برهانه الخاص على المسألة.
واكتفى ألبوغه (34 عاماً)، وهو باحث لدى «أنثروبيك»، بنشر عرض لأعماله على موقعه الإلكتروني الخاص الجمعة، من دون أن ينشر البرهان الكامل الذي قال إنه يتجاوز 250 ألف صفحة. ولم يتمكّن أي عالم رياضيات آخر حتى الآن من التحقق منه. وقال ألبوغه إنه استخدم نموذج «كلود» الذي طوّرته الشركة، من دون أن يحدد أي نسخة منه.
وفرضية ريمان مدرجة ضمن «مسائل الألفية السبع»، وهي قائمة وضعها معهد كلاي للرياضيات (Clay Mathematics Institute) في أوكسفورد البريطانية عام 2000، ووعد بتقديم مليون دولار لمن يتمكن من حل أي منها.
وتضمّ هذه القائمة أيضاً معادلات نافييه-ستوكس التي تمكن أحد نماذج الذكاء الاصطناعي التابعة لشركة «أوبن إيه آي» المطوّرة لـ«تشات جي بي تي»، من حلّها في مطلع سبتمبر (أيلول) خلال أقل من أربعة أيام، في حدثٍ أثار صدمة كبيرة في الأوساط العلمية الرياضية.
وفي حينه، نشر عالم الرياضيات الأسترالي تريستان باكماستر رسالة طرح فيها أسئلة بشأن مشروع «أوبن إيه آي» لحل هذه الفرضية، متحدثاً عن أوجه تشابه بينه وبين بحوثه الخاصة. وكان باكماستر يعمل مع ألبوغه.
وتتناول فرضية ريمان التي صاغها العالم الألماني برنهارد ريمان عام 1859، مسألة توزيع الأعداد الأولية. وتستند العديد من المبرهنات والخوارزميات الرياضية إليها.
«لحظة تاريخية هائلة»
وساهمت القدرات المتنامية للذكاء الاصطناعي في تحقيق سلسلة من الاختراقات والتقدم في مجال الرياضيات منذ العام الماضي.
وإضافة إلى نافييه-ستوكس، كشفت «أوبن إيه آي» في مطلع أكتوبر (تشرين الأول) عن حل 377 مسألة رياضية أخرى.
وقال بريان كونري، الذي يعد أحد أبرز المراجع عالمياً في البحوث المتعلقة بنظرية ريمان، إن حلها يعد «لحظة تاريخية هائلة في تاريخ البشرية»، إلا أن هذا الباحث لم يتمكن كذلك بعد من التحقق من صحة البرهان، لكنه أضاف لوكالة الصحافة الفرنسية: «هذا أهم ما شهدناه في مجال الرياضيات على الإطلاق»، معتبراً أن «البعض قد لا يوافق على ذلك، لكن الأمر بالغ الأهمية».
ورأى الأستاذ في جامعة نيويورك نستور غيلين أن «هذه النتيجة في ذاتها لن يكون لها أثر فوري... لكن الفهم الذي توفره سيفضي إلى العديد من التطبيقات خلال الأشهر والسنوات المقبلة».
ورأى باحثون أن حلّ هذه المسألة هو مؤشر على تنامي الذكاء الاصطناعي، ما يعزز المخاوف بشأن سرعة تطوّر القطاع وتداعياته المحتملة على البشرية.
وكتب إليعزر يودكوفسكي، وهو من الباحثين الذين يحذرون دائماً من مخاطر الذكاء الاصطناعي، على «إكس»: «نظرية ريمان كانت أكثر المسائل التي يُشار إليها باعتبارها جرس إنذار» بشأن القدرات المتطورة لهذا المجال.
رغم ذلك، رأى غيلين فيما أعلنه ألبوغه إيجابية أكبر مما عملت عليه «أوبن إيه آي» بشأن معادلات نافييه-ستوكس، إذ إن ما تحدث عنه الباحث في «أنثروبيك» هو حلّه لمسألة رياضية معقدة بالتعاون مع الذكاء الاصطناعي، وليس ترك الحلّ بالكامل لهذه التقنية، واعتبر غيلين أن ما قام به ألبوغه «أنجِزَ بشكل أكثر التزاماً بالمنهج والممارسات العلمية».
تطوير أسرع روبوت مرن في العالم يعمل دون مكونات إلكترونيةhttps://aawsat.com/%D8%AA%D9%83%D9%86%D9%88%D9%84%D9%88%D8%AC%D9%8A%D8%A7/5343611-%D8%AA%D8%B7%D9%88%D9%8A%D8%B1-%D8%A3%D8%B3%D8%B1%D8%B9-%D8%B1%D9%88%D8%A8%D9%88%D8%AA-%D9%85%D8%B1%D9%86-%D9%81%D9%8A-%D8%A7%D9%84%D8%B9%D8%A7%D9%84%D9%85-%D9%8A%D8%B9%D9%85%D9%84-%D8%AF%D9%88%D9%86-%D9%85%D9%83%D9%88%D9%86%D8%A7%D8%AA-%D8%A5%D9%84%D9%83%D8%AA%D8%B1%D9%88%D9%86%D9%8A%D8%A9
تطوير أسرع روبوت مرن في العالم يعمل دون مكونات إلكترونية
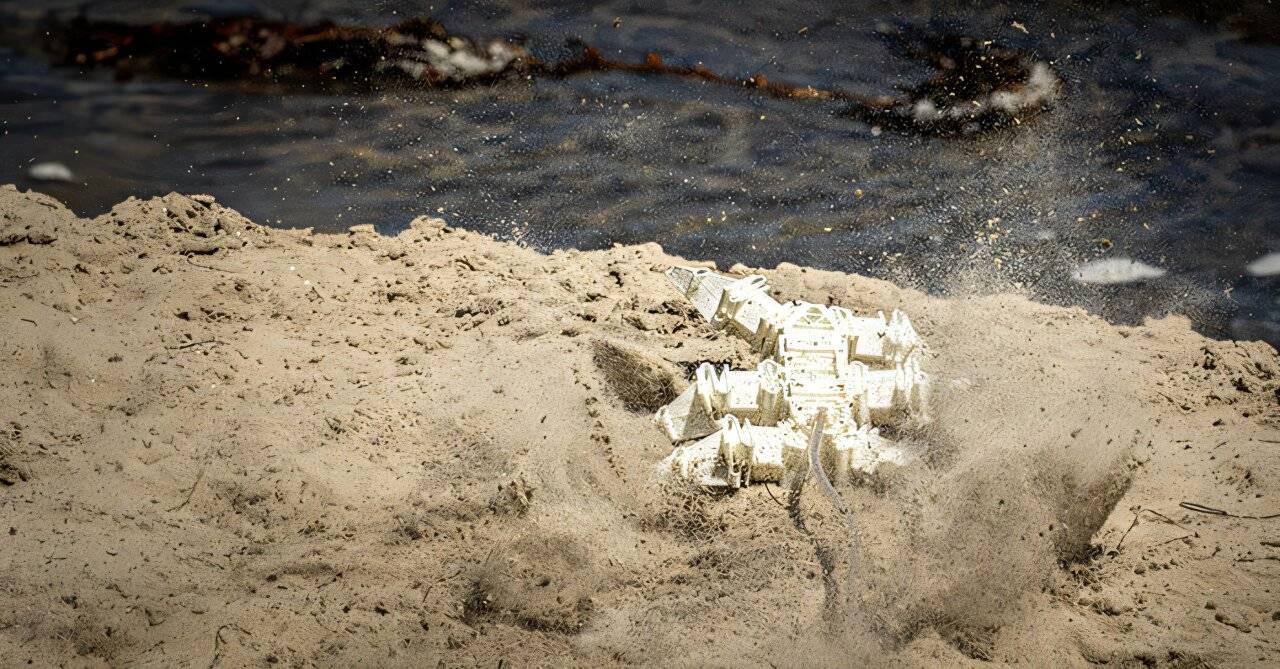
أثبتت التجارب قدرة الروبوت على التحرك فوق الرمال والحصى والعشب إضافة إلى نزول السلالم والسباحة تحت الماء (الجامعة)
طوّر مهندسون في جامعة كاليفورنيا بمدينة سان دييغو الأميركية روبوتاً مرناً يستطيع الركض بسرعة تصل إلى 4.72 متر في الثانية، أي نحو 17 كيلومتراً في الساعة، من دون الحاجة إلى مكونات إلكترونية للتحكم في حركته، مسجلاً بذلك أعلى سرعة لروبوت مصنوع بالكامل من مواد مرنة، وفقاً للباحثين.
ويتميز الروبوت بست أرجل، ويمكنه التحرك على أسطح مختلفة، تشمل الخرسانة والحصى والعشب والرمال، إضافة إلى نزول السلالم والسباحة والعمل تحت الماء. وصُنع الروبوت باستخدام الطباعة ثلاثية الأبعاد في عملية واحدة وبمادة واحدة، في حين تعتمد آلية حركته على الهواء المضغوط الذي يمر عبر شبكة داخلية من الأنابيب والصمامات والحجرات.
سرعة تتجاوز الجيل السابق
استند التطوير الجديد إلى روبوت سابق صممه الفريق عام 2022، واستعرض تفاصيله في دراسة نُشرت عام 2025. وكان ذلك الروبوت يتحرك بسرعة لا تتجاوز أربعة سنتيمترات في الثانية، بسبب محدودية ضغط الهواء ومعدل تدفقه داخل الأجزاء المرنة.
وقاد العمل الباحث ييتشن تشاي بالتعاون مع البروفسور مايكل تولي في مختبر الروبوتات المستوحاة من الطبيعة والتصميم بكلية جاكوبس للهندسة التابعة لجامعة كاليفورنيا في سان دييغو.
ولزيادة السرعة؛ احتاج الباحثون إلى إعادة تصميم المكونات الداخلية لتتحمل ضغطاً أعلى وتسمح بمرور كميات أكبر من الهواء. غير أن رفع الضغط وحده لم يكن كافياً؛ لأن الهواء قد يغادر النظام قبل الاستفادة من كامل طاقته، ما يؤدي إلى انخفاض كفاءة الحركة.
وتمكَّن الفريق من معالجة هذه المشكلة من خلال تطوير آلية تستفيد من الهواء المضغوط على مرحلتين، لترتفع سرعة الروبوت الجديد إلى أكثر من 100 ضعف سرعة النموذج السابق.
تصميم مستوحى من المحركات البخارية
اعتمد الباحثون في تحسين كفاءة النظام على مبدأ مستخدم في المحركات البخارية المركبة، التي تستفيد من تمدد البخار داخل حجرات متعددة لاستخلاص قدر أكبر من الطاقة.
وطُبقت الفكرة على الروبوت من خلال ترتيب الحجرات والصمامات بحيث يمر الهواء المضغوط أولاً عبر حجرات صغيرة مرتفعة الضغط لتشغيل الصمامات، ثم ينتقل إلى حجرات أكبر منخفضة الضغط لتحريك الأرجل.
وتسمح هذه الآلية بالاستفادة من الهواء مرتين، بدلاً من إطلاقه بعد مرحلة تشغيل واحدة، مع المحافظة على تصميم مرن يمكن إنتاجه بالطباعة ثلاثية الأبعاد دون الحاجة إلى تجميع مكونات إلكترونية أو ميكانيكية منفصلة. وقال تشاي إن النموذج الأول أثبت إمكانية بناء روبوت يمشي بهذه التقنية، لكنه كان بطيئاً للغاية، مشيراً إلى أن الفريق سعى إلى تجاوز تلك المحدودية وصولاً إلى السرعة التي حققها التصميم الجديد.
يعتمد الروبوت على الهواء المضغوط والطباعة ثلاثية الأبعاد مع تصميم مستوحى من آلية عمل المحركات البخارية (الجامعة)
اختبارات على اليابسة وفي الماء
اختبر الباحثون الروبوت على مجموعة من الأسطح ذات الخصائص المختلفة، شملت الخرسانة والحصى والمسطحات العشبية والمواد الخشبية المستخدمة لتغطية التربة والرمال. وأظهرت التجارب قدرته على الركض فوق هذه الأسطح، إلى جانب نزول السلالم والسباحة في الماء ومواصلة العمل أثناء وجوده تحته.
وتكتسب هذه الاختبارات أهميتها من اختلاف طبيعة الاحتكاك والمقاومة بين الأسطح الصلبة والرخوة والبيئات المائية، وهي ظروف تتطلب من الروبوت المحافظة على حركة أرجله رغم تغير الوسط المحيط.
ولا يحتاج الروبوت إلى دوائر إلكترونية داخلية لتنظيم حركته، إلا أنه لا يعمل بصورة مستقلة تماماً؛ إذ لا يزال مرتبطاً بمصدر خارجي للهواء المضغوط، مثل ضاغط الهواء التقليدي.
نحو روبوتات تعمل بصورة مستقلة
يعمل الباحثون على دراسة طرق لتقليل كمية الهواء المضغوط اللازمة للتشغيل؛ بهدف تطوير نسخ تستطيع الحركة دون ارتباط بمصدر خارجي، بالاعتماد على عبوات هواء محمولة. وتشمل خطط التطوير إضافة قدرات حركية أكثر تعقيداً، تسمح بتوجيه الروبوت وتغيير مساره والتعامل مع الأجسام المحيطة به، وهي وظائف لم يعلن الفريق تحقيقها في النموذج الحالي.
ويرى الباحثون أن الروبوتات المرنة المطبوعة ثلاثية الأبعاد، والتي لا تعتمد على الإلكترونيات، قد تجد استخدامات مستقبلية في البيئات التي يصعب فيها تشغيل الأنظمة الإلكترونية التقليدية، مثل المناطق ذات الإشعاع المرتفع أو المجالات المغناطيسية القوية.
وتشمل التطبيقات المحتملة مهام الاستطلاع العلمي والاستجابة للكوارث واستكشاف الفضاء، في حين يواصل الفريق تطوير نظام التشغيل الهوائي لجعله أقل اعتماداً على المعدات الخارجية، مع الحفاظ على السرعة والقدرة على التحرك فوق أنواع مختلفة من التضاريس.