نظام روبوتي قابل للارتداء يقلل الجهد العضلي لعمّال المصانع بـ65 %

الروبوت يحدد وزن القطعة ويضبط الدعم تلقائياً

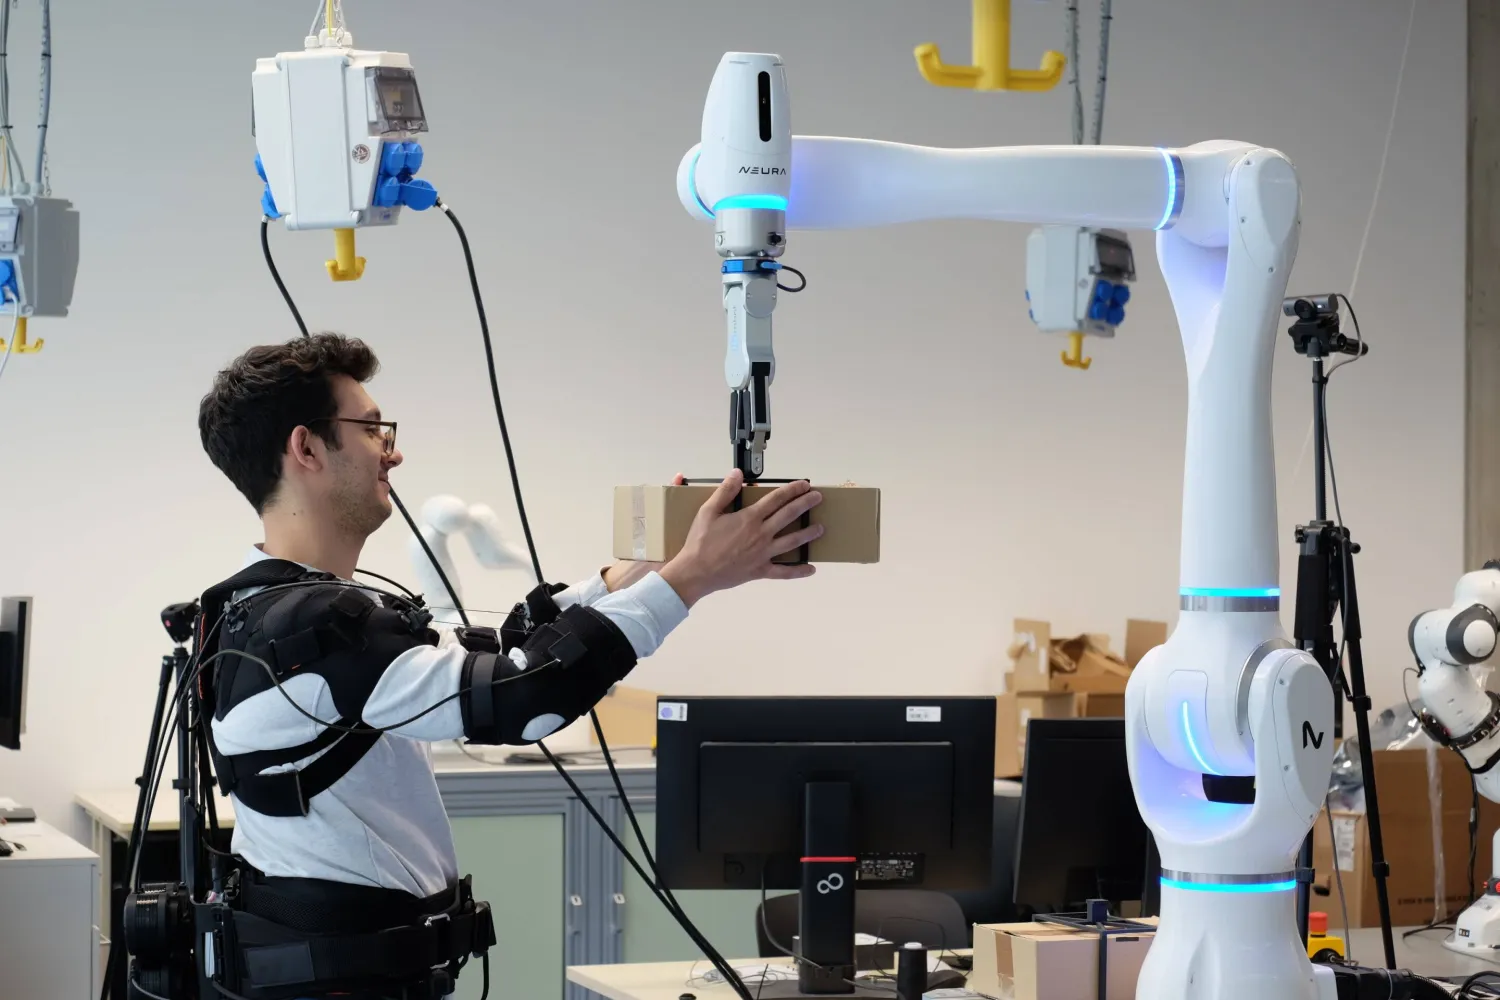
يجمع النظام بين هيكل خارجي قابل للارتداء وذراع روبوتية تعاونية لتخفيف الأعباء الجسدية على عمال المصانع (الجامعة)
TT

نظام روبوتي قابل للارتداء يقلل الجهد العضلي لعمّال المصانع بـ65 %

يجمع النظام بين هيكل خارجي قابل للارتداء وذراع روبوتية تعاونية لتخفيف الأعباء الجسدية على عمال المصانع (الجامعة)

طوّر باحثون في الجامعة التقنية في ميونيخ نظاماً يجمع بين هيكل خارجي يرتديه العامل وذراع روبوتية تعاونية، بهدف تخفيف الجهد العضلي خلال رفع الأجسام ومناولتها داخل المصانع.

وأظهرت الاختبارات أن النظام يستطيع خفض الجهد الواقع على عضلات الذراعين بنسبة تصل إلى 65 في المائة، من خلال تنسيق المساعدة التي يقدمها الهيكل الخارجي مع المعلومات التي تجمعها الذراع الروبوتية عن وزن الجسم وطريقة توزيعه.

تعاون أقرب بين الإنسان والروبوت

تعمل الروبوتات في كثير من المصانع داخل مناطق منفصلة أو خلف حواجز أمان؛ حيث تنفذ مرحلة من العمل قبل أن ينتقل المنتج إلى العامل لإكمال المرحلة التالية. لكن هذه الآلية لا تلغي الحاجة إلى تنفيذ مهام جسدية متكررة، مثل رفع المكونات ووضعها خلال فحوص الجودة. وقد تؤدي هذه الحركات المتكررة إلى زيادة الإجهاد البدني؛ خصوصاً عندما تكون القطع ثقيلة أو غير متوازنة.

ويحاول النظام الجديد، الذي يحمل اسم «ويراكوب» «WearaCob»، جعل التعاون بين الإنسان والروبوت أكثر اتصالاً. ويجمع الاسم بين مفهوم الأجهزة القابلة للارتداء والروبوتات التعاونية؛ إذ يعمل الهيكل الخارجي الذي يرتديه العامل بالتنسيق مع ذراع روبوتية ذات مفصل واحد.
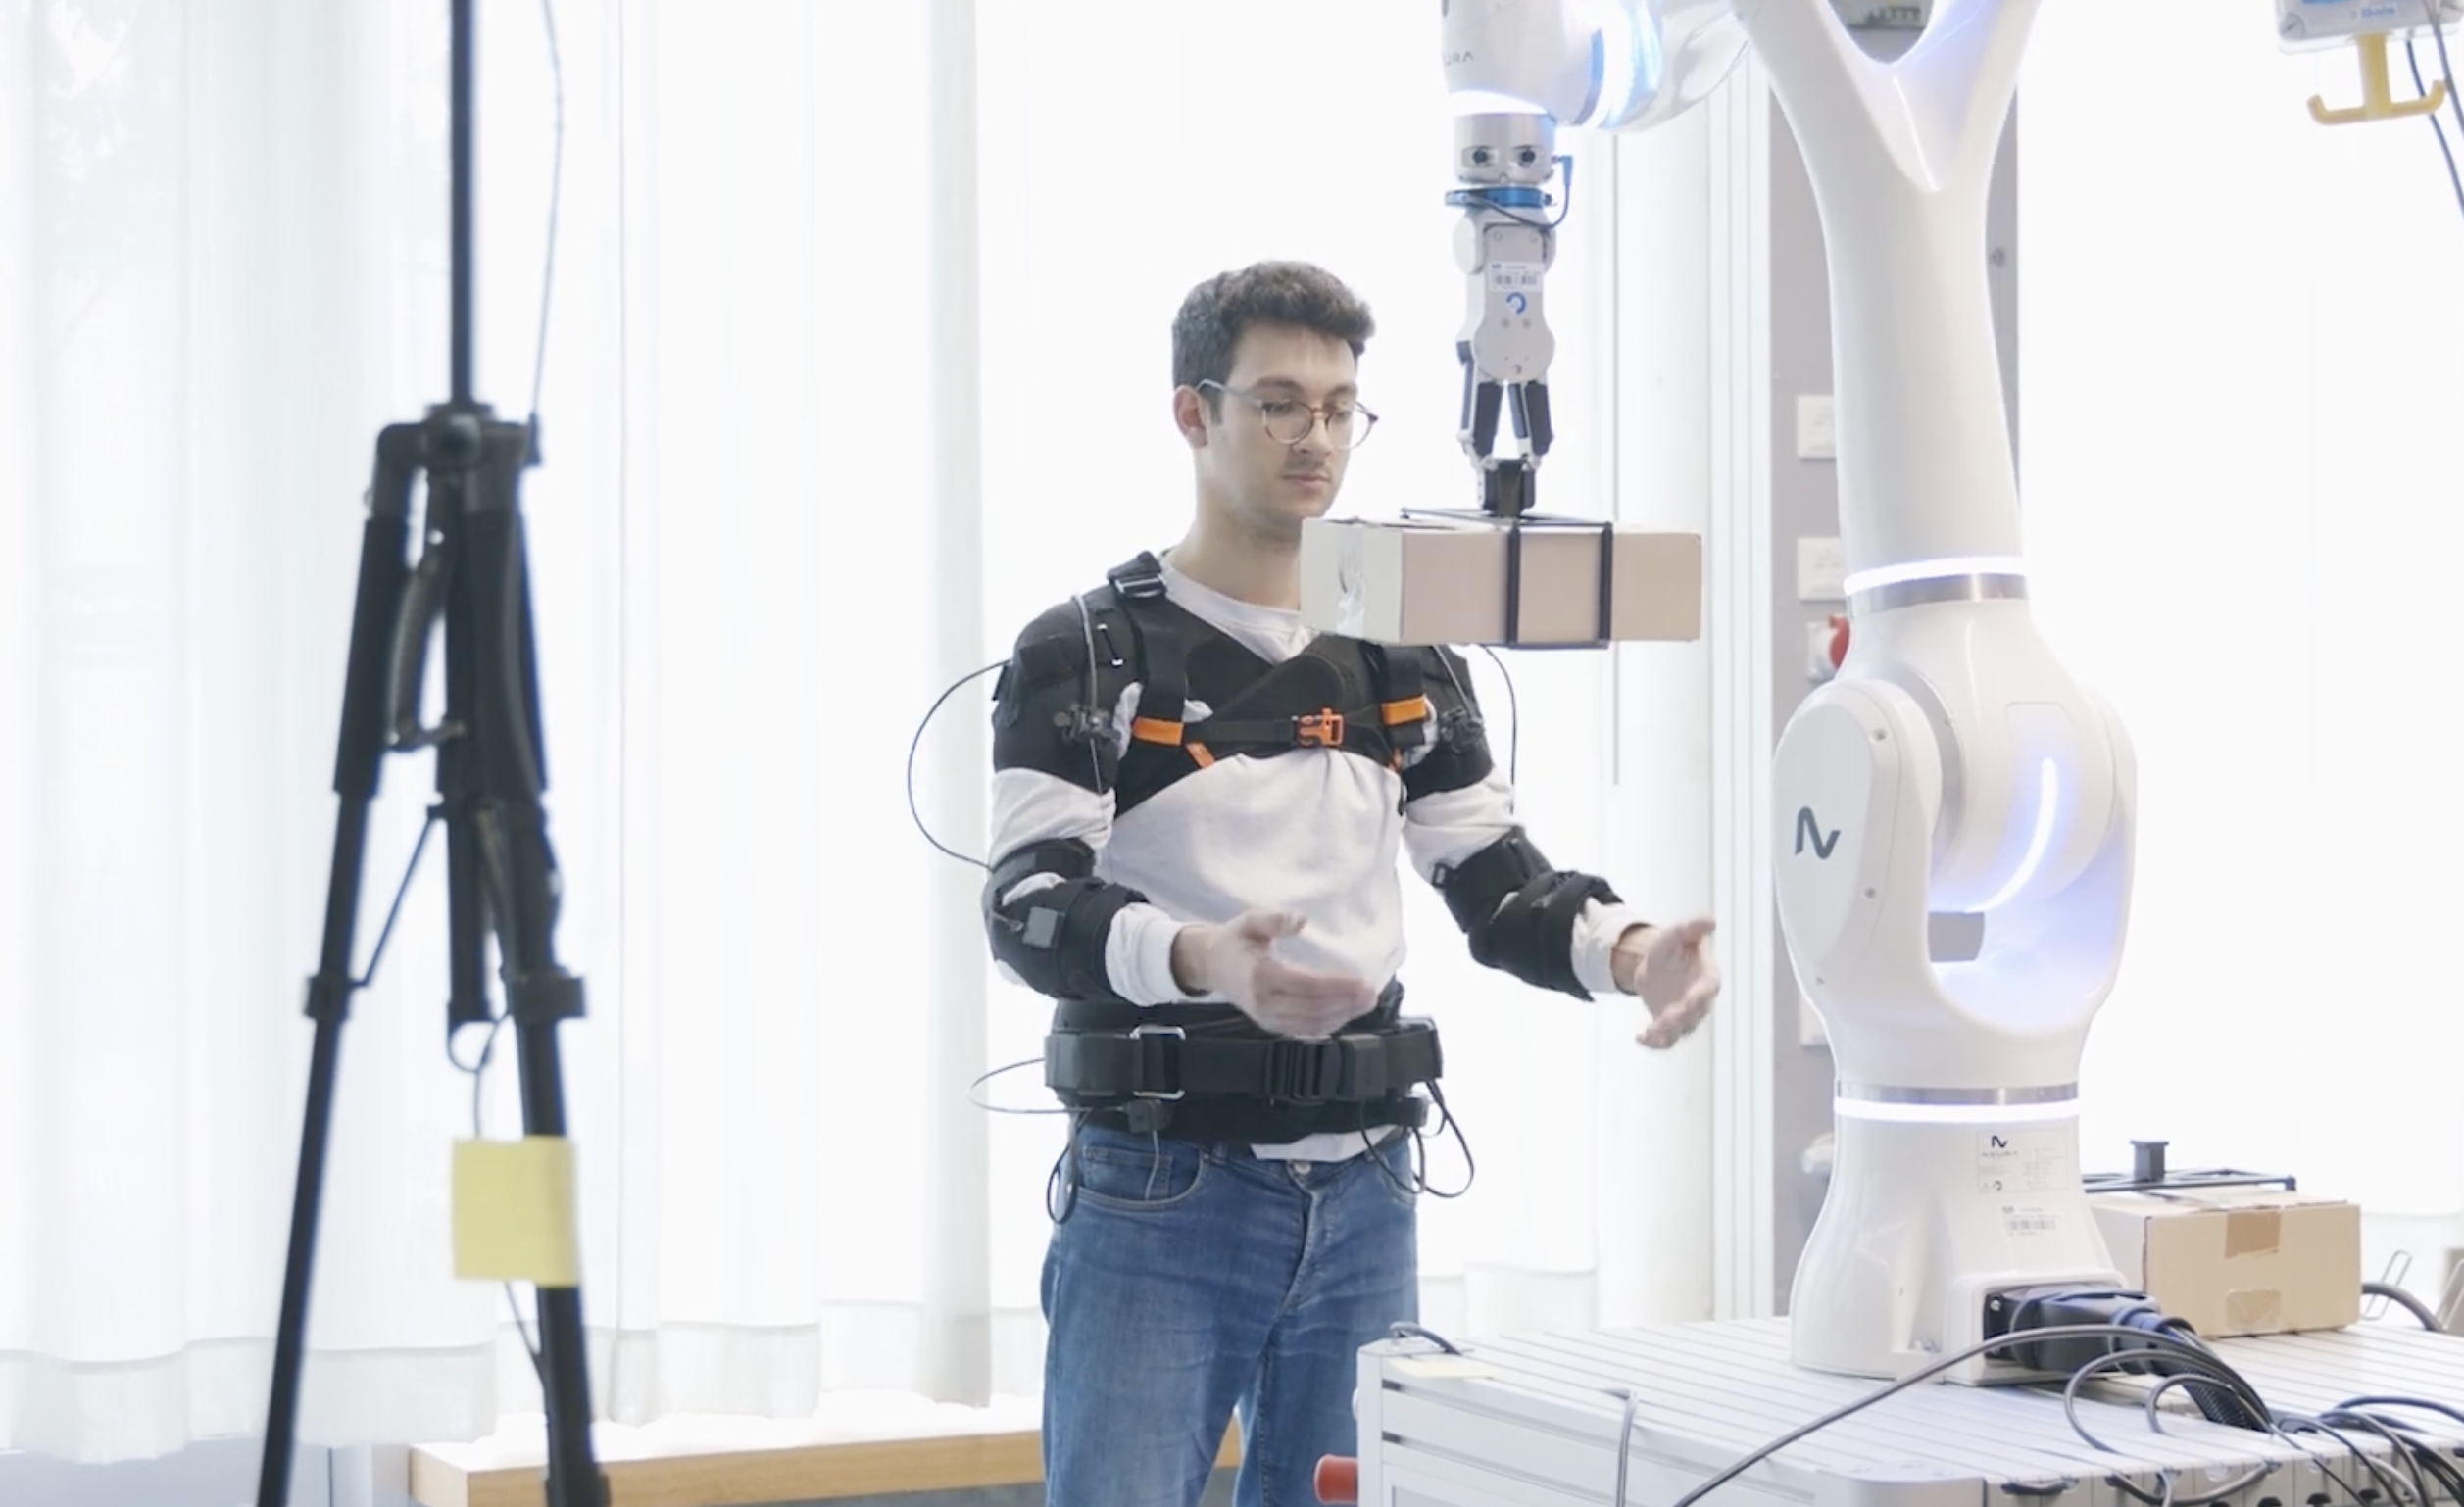
تقيس الذراع الروبوتية وزن القطعة ومركز كتلتها ثم ترسل البيانات إلى الهيكل الخارجي لضبط مستوى الدعم (الجامعة)

هيكل يُرتدى مثل حقيبة الظهر

صُمم الهيكل الخارجي للجزء العلوي من الجسم، ويُرتدى بطريقة تشبه حقيبة الظهر. ويضم محركاً كهربائياً مثبتاً خلف المستخدم، تتصل به أسلاك رفيعة عالية المتانة تمر فوق الكتفين وترتبط بدعامات تشبه وسادات المرفق. وعندما يسحب المحرك هذه الأسلاك، فإنها تتحمل جزءاً من الجهد الذي تؤديه عادة عضلات العضد أثناء رفع الذراعين أو حمل الأجسام. وفي الوضع الأساسي، يعوض الهيكل وزن ذراعي المستخدم. لكنه يستطيع تقديم مساعدة إضافية عند حمل جسم، بناءً على البيانات التي ترسلها الذراع الروبوتية. وتلتقط الذراع الروبوتية الجسم المطلوب نقله وتحدد وزنه قبل تسليمه إلى العامل، ثم ترسل هذه المعلومة لاسلكياً إلى الهيكل الخارجي.

وبناءً على الوزن، يضبط النظام مقدار الدعم الذي يحصل عليه المستخدم، بحيث ترتفع المساعدة عندما تكون القطعة أثقل. ولا يقتصر الأمر على قياس الوزن، إذ يستطيع الروبوت أيضاً تحديد مركز كتلة الأجسام غير المتناظرة. وتتيح هذه الخاصية توزيع الدعم بصورة مختلفة بين ذراعي العامل. فإذا كان أحد جانبي القطعة أثقل من الآخر، يمكن للهيكل تقديم مساعدة أكبر للذراع التي تتحمل الحمل الأعلى، بما يساعد على موازنة الجسم خلال المناولة.
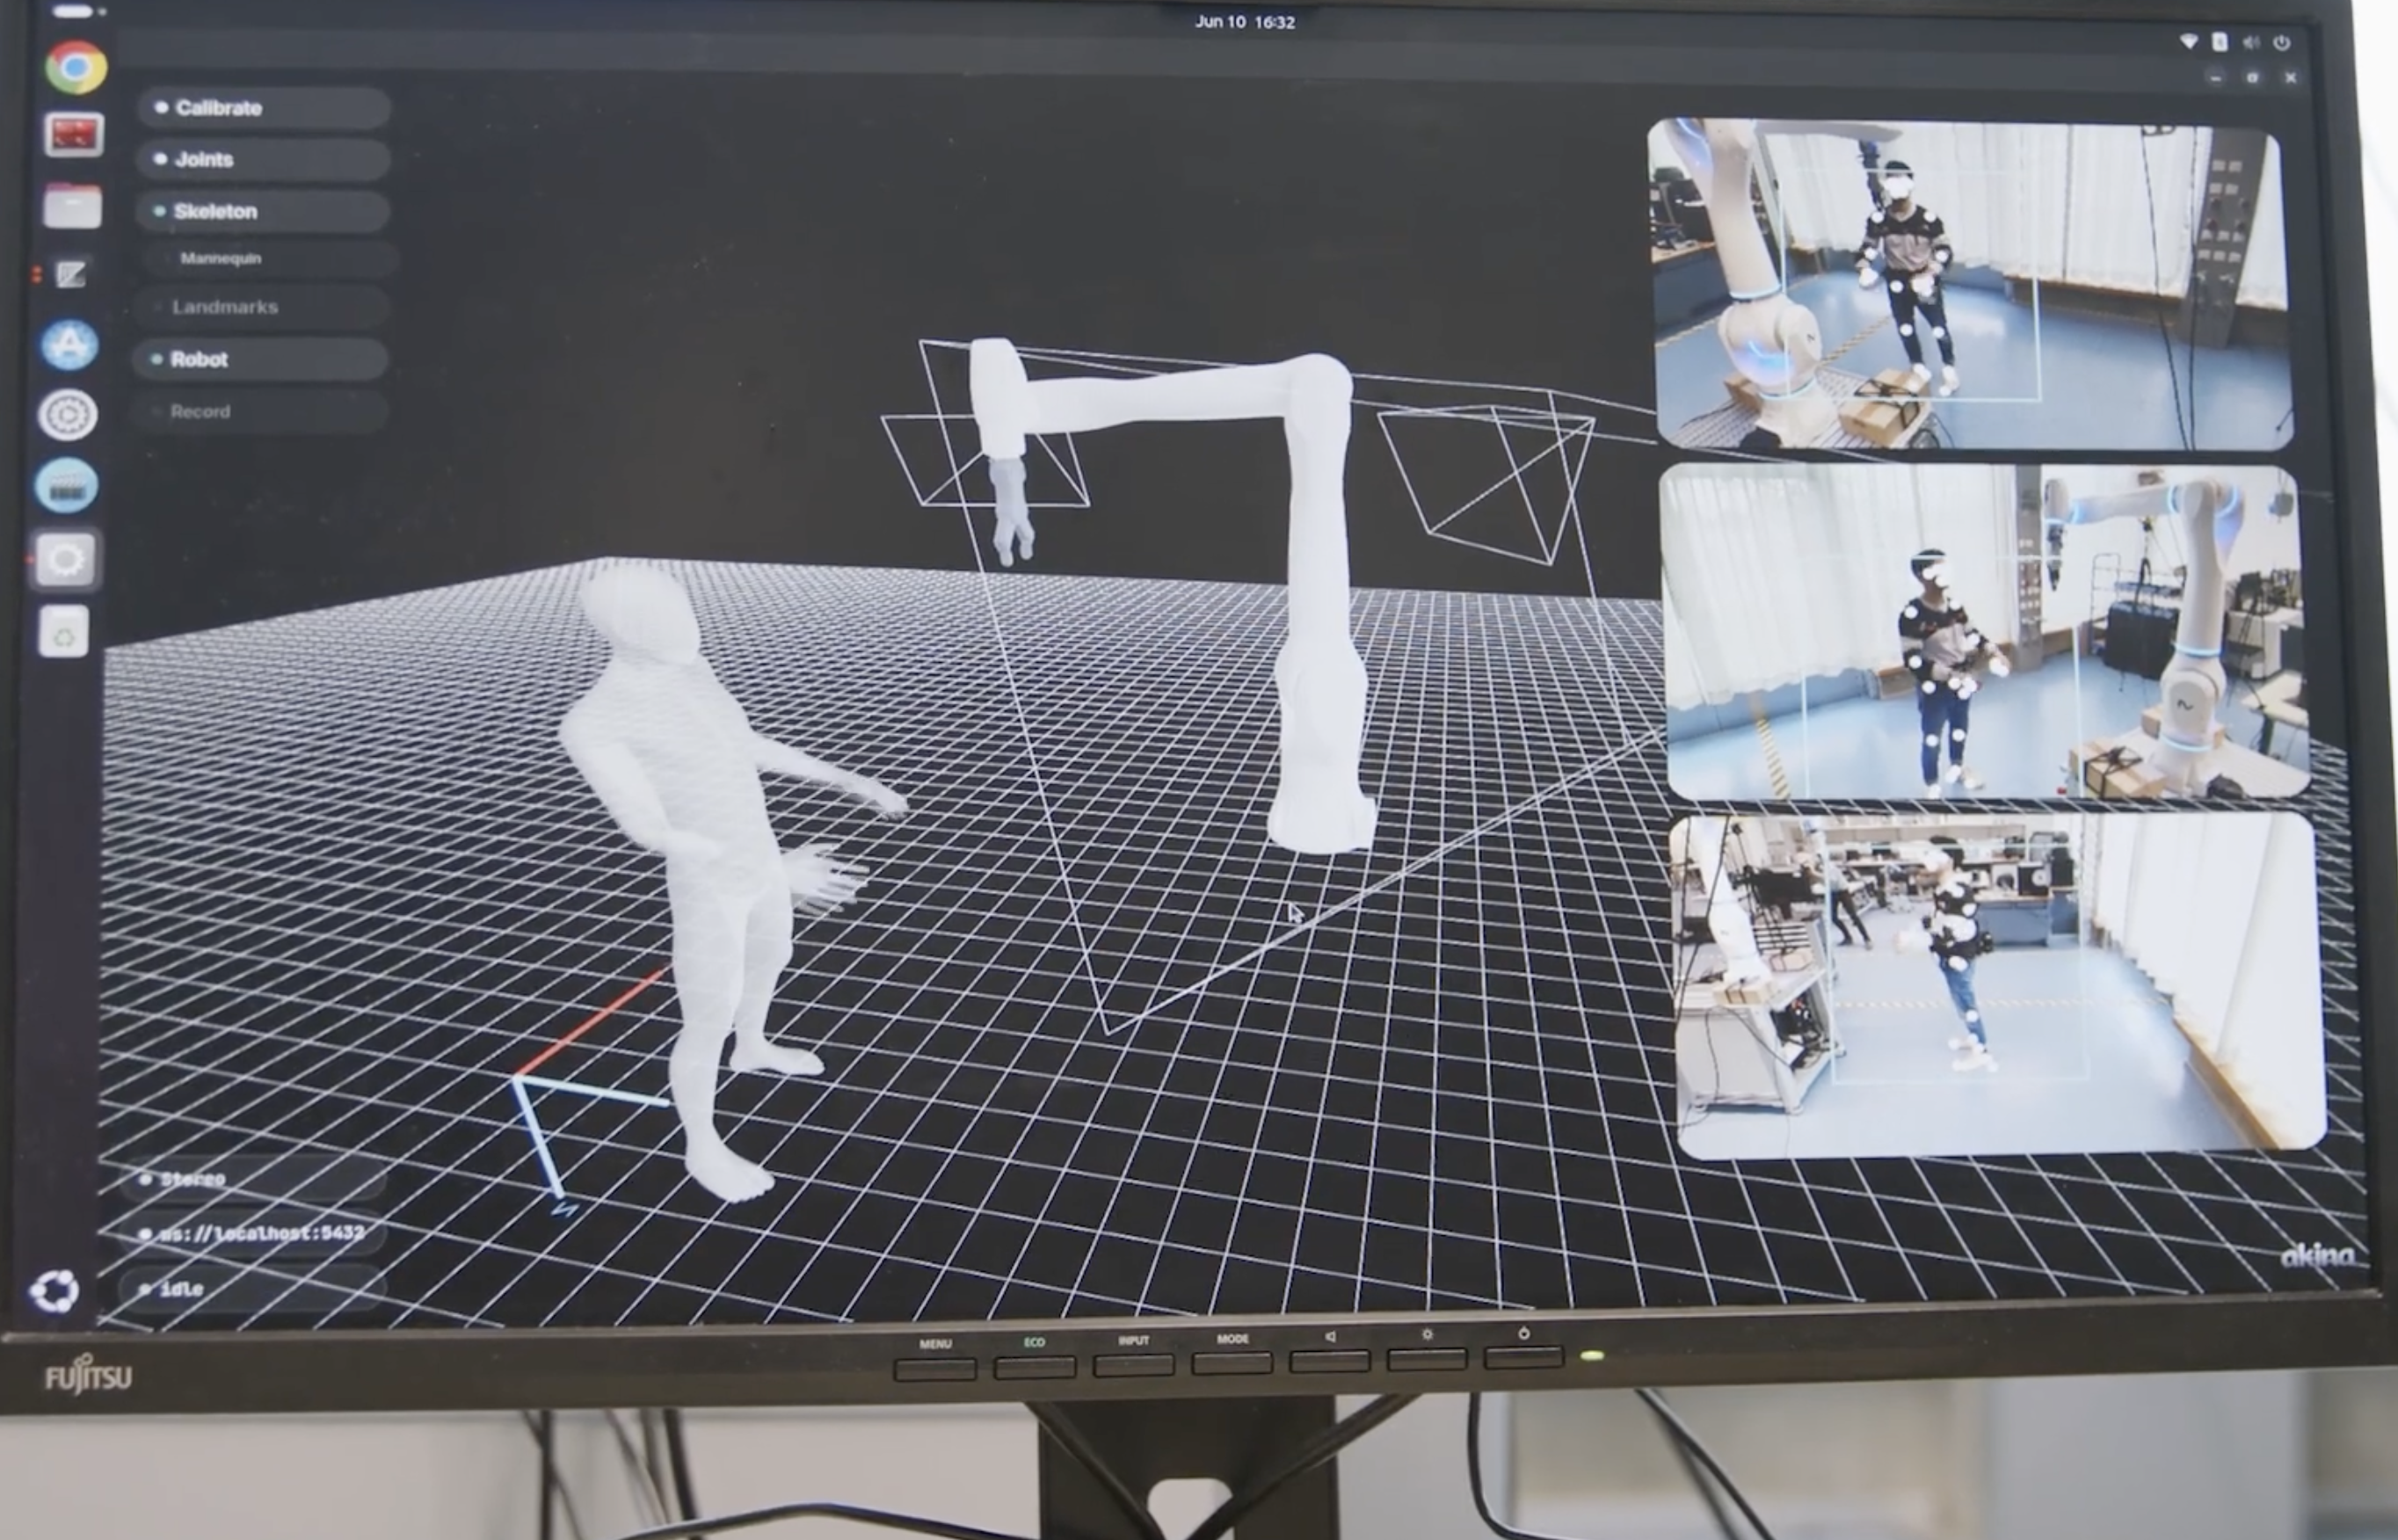
يستطيع النظام توزيع المساعدة بصورة مختلفة بين ذراعي العامل عندما يكون وزن القطعة غير متوازن (الجامعة)

بديل عملي لقياس نشاط العضلات

يمكن للهيكل الخارجي أن يعمل بصورة مستقلة عن الذراع الروبوتية، لكن ذلك يتطلب عادة استخدام مستشعرات تقيس النشاط العضلي في الذراعين لتحديد مقدار الدعم المطلوب.

وتتميز هذه الطريقة بدقة مرتفعة، إذ يتراوح هامش الخطأ في تقدير الحمل بين 0.5 وكيلوغرام واحد. إلا أن تثبيت المستشعرات على ذراع العامل قبل كل استخدام قد يكون غير عملي في بيئة المصنع.

أما النظام المشترك فيعتمد على المعلومات التي تجمعها الذراع الروبوتية مباشرة عن الجسم؛ ما يسمح بتعديل المساعدة من دون الحاجة إلى إعداد مستشعرات العضلات في كل مرة.

سهولة تعليم الذراع الروبوتية

استخدم الباحثون ذراعاً روبوتية تعاونية مزودة بسبعة مفاصل، ما يمنحها مرونة في الحركة داخل مساحة العمل. كما يمكنها إبطاء حركتها تلقائياً عند الاقتراب من الأشخاص، وهي خاصية تساعد على جعل التعاون المباشر أكثر أماناً في البيئة البحثية.

ومن المزايا الأساسية للنظام سهولة تعليم الذراع الروبوتية مهام جديدة. فبدلاً من كتابة تعليمات برمجية، يستطيع المستخدم توجيه الذراع بيده عبر المسار المطلوب، لتتعلم الحركة من خلال العرض العملي.

ويرى الباحثون أن هذه الطريقة قد تقلل من التعقيد المرتبط بإعادة برمجة الروبوتات الصناعية، خصوصاً في خطوط الإنتاج التي تتغير فيها المهام أو المكونات باستمرار.
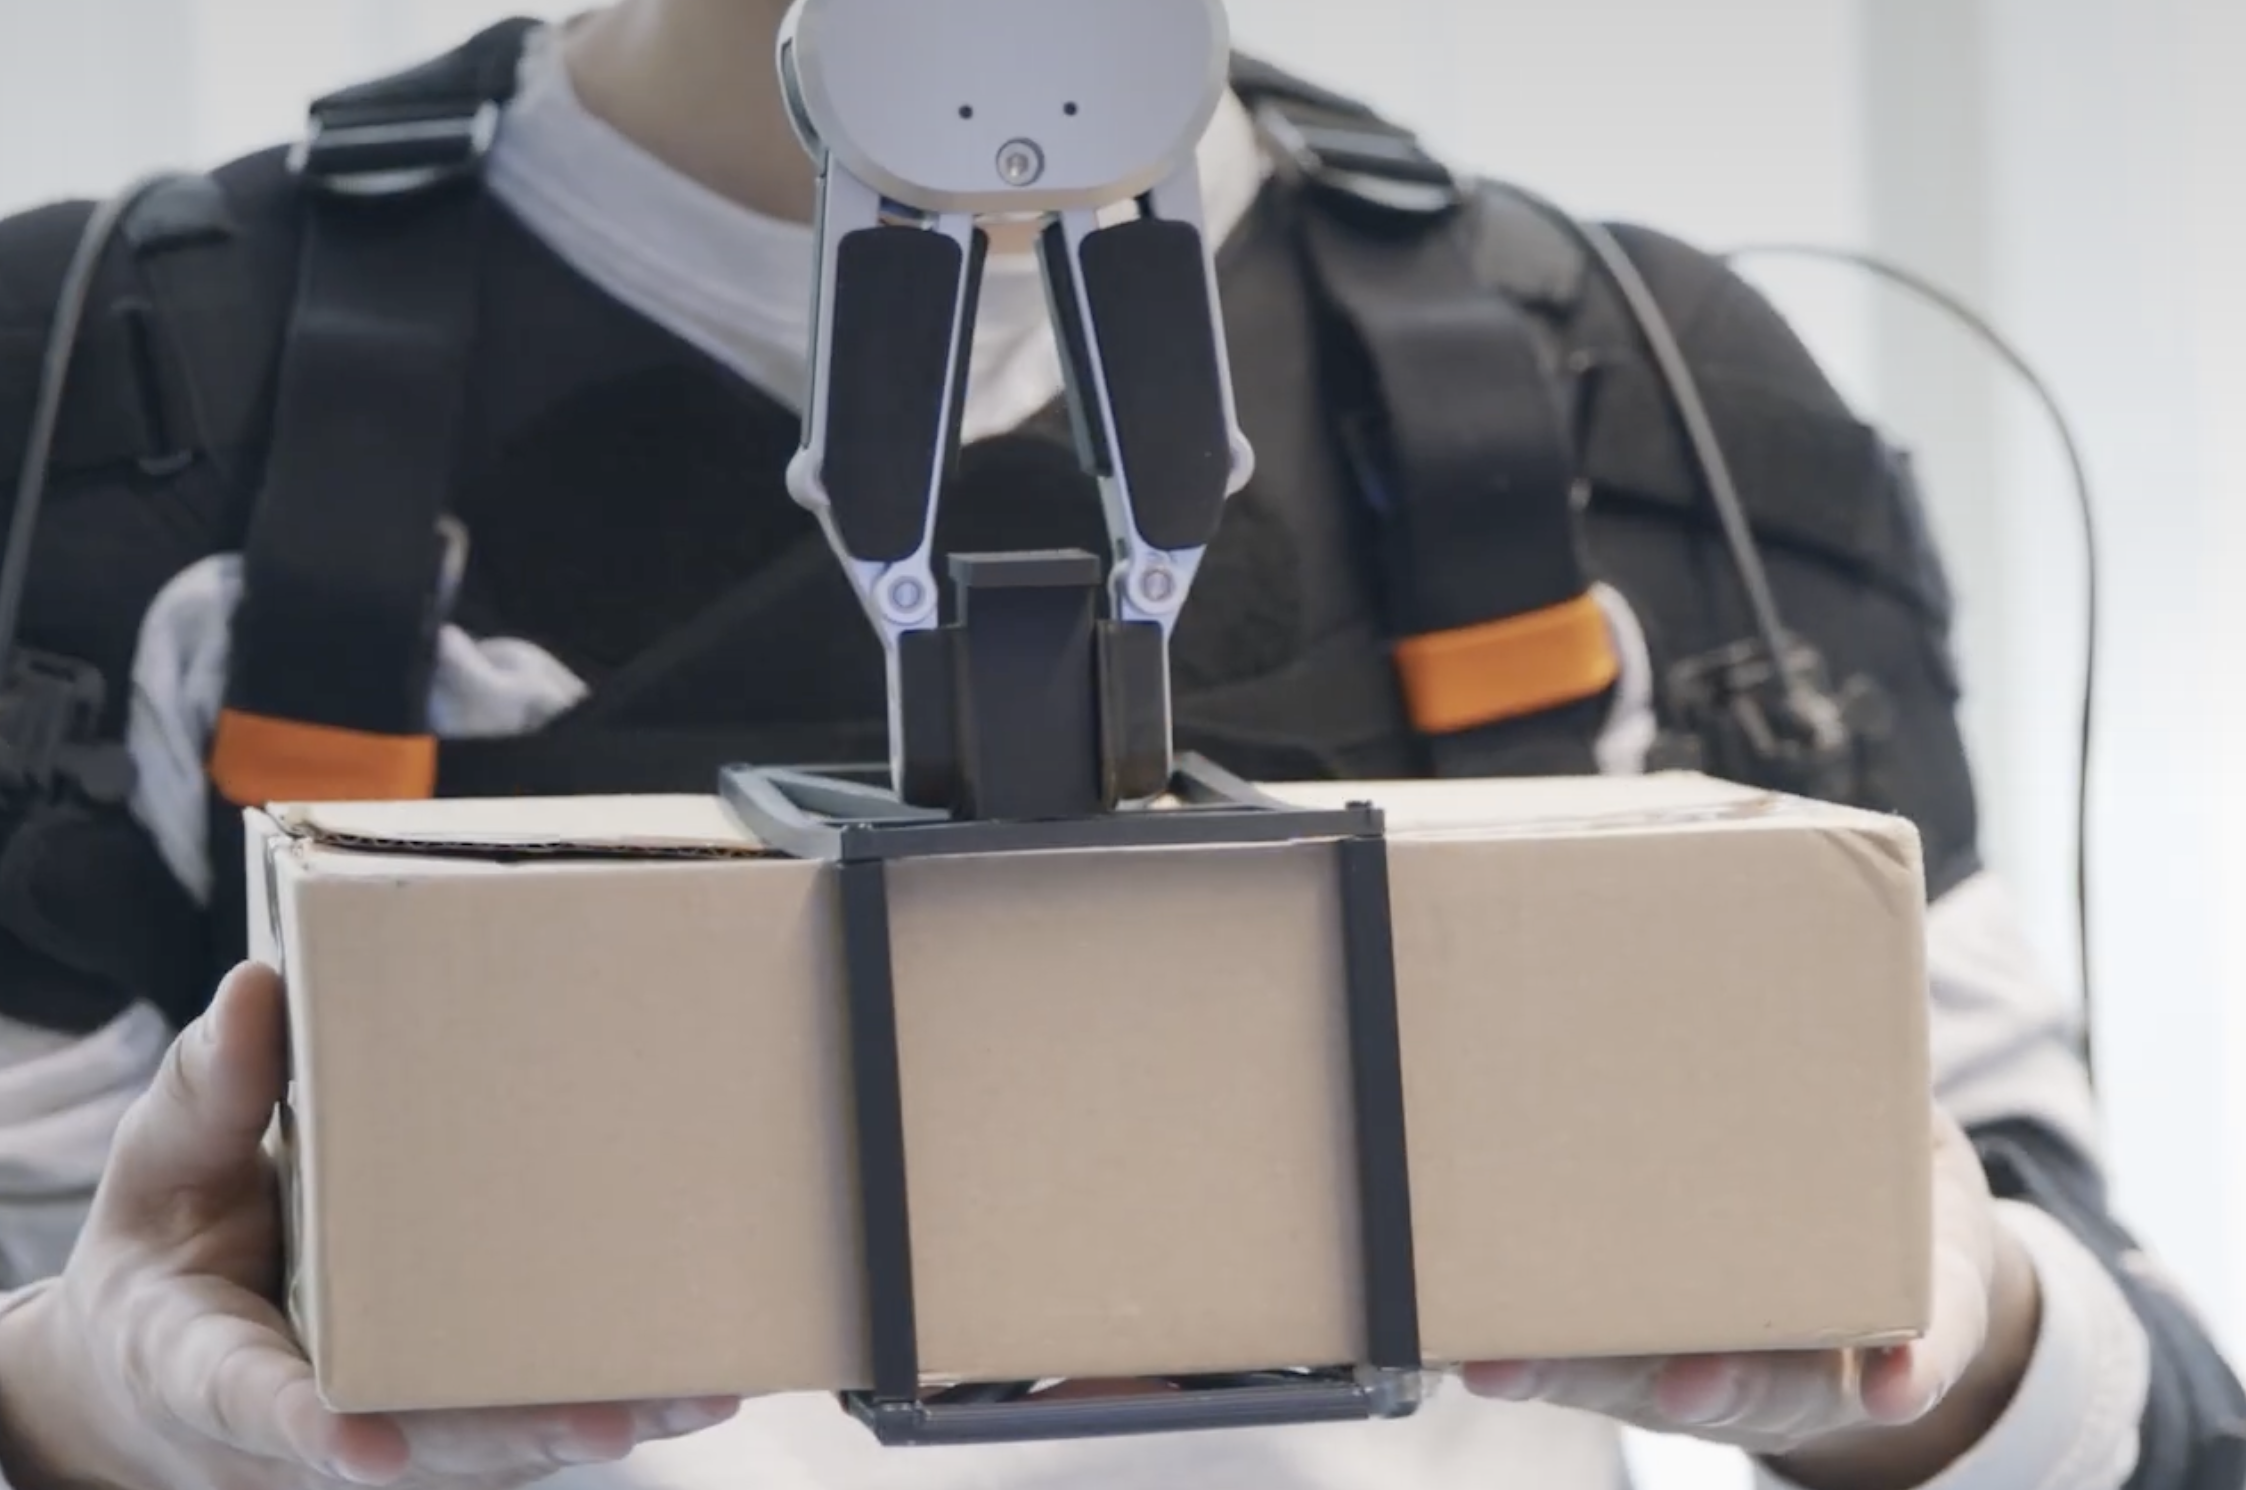
أظهرت الاختبارات أن التقنية تخفض الجهد الواقع على عضلات الذراعين بنسبة تصل إلى 65 % (الجامعة)

نحو تقليل الأعباء الجسدية

لا يهدف النظام إلى استبدال العامل، بل إلى توزيع العمل بين قدرات الإنسان والروبوت. فالذراع الروبوتية تتولى حمل الجسم وقياس خصائصه، بينما يقدم الهيكل الخارجي دعماً يتناسب مع احتياجات العامل خلال تسلُّمه وفحصه أو نقله. وتشير النتائج إلى إمكانية استخدام هذا النوع من التعاون لتخفيف الأعباء الجسدية في المهام الصناعية المتكررة، مع الحفاظ على دور العامل في العمليات التي تحتاج إلى التقدير البشري والمرونة. لكن النظام لا يزال مشروعاً بحثياً، ولم يذكر الباحثون موعداً لطرحه تجارياً. وتتمثل الخطوة الحالية في إثبات إمكانية ربط الروبوتات التعاونية بالأجهزة القابلة للارتداء ضمن إطار واحد، بحيث تتبادل المعلومات وتوفر دعماً يتكيف مع كل جسم ومهمة.
مقالات ذات صلة

روبوت ذكي يغوص 4 آلاف متر لاستخراج كنوز المحيط

يوميات الشرق مخلب من حديد يفتّش في أسرار الماء (بكسلز)

روبوت ذكي يغوص 4 آلاف متر لاستخراج كنوز المحيط

أعلنت شركة «إمبوسيبل ميتالز»، العاملة في مجال التعدين في قاع البحار، نجاح اختبار روبوت يعمل ذاتياً ويستخدم الذكاء الاصطناعي لاستخراج المعادن الحيوية.

«الشرق الأوسط» (لندن)
تكنولوجيا يعتمد الابتكار على هيكل خارجي مرن يساعد الغواصين على تحريك الساقين أثناء السباحة والمشي تحت الماء بجهد أقل (الجامعة)

بدلة روبوتية للسباحة تقلل استهلاك الغواصين للهواء بنحو 30 %

طوّر باحثون صينيون بدلة روبوتية مرنة تساعد الغواصين على الحركة بجهد أقل وأظهرت تجارب سابقة انخفاض استهلاك الهواء بنحو 30%.

نسيم رمضان (لندن)
تكنولوجيا يمكن للجهاز التقاط الصور ورش الأدوية وأخذ عينات من الأنسجة وإزالة بعض السلائل الصغيرة أثناء الفحص (الجامعة)

مستوحاة من الأفاعي... روبوت مرن قد يسهّل فحص الأمعاء الدقيقة وعلاجها

طوّر باحثون في «MIT» روبوتاً مرناً مستوحى من الأفاعي قد يسهّل فحص الأمعاء الدقيقة وتشخيص اضطراباتها وتنفيذ بعض الإجراءات العلاجية

نسيم رمضان (لندن)
الاقتصاد الروبوت السعودية ساره ترحّب بالحضور خلال مؤتمر «ليب» (واس)

السعودية ضمن الأسواق المتسارعة في الذكاء الاصطناعي المادي

يصنف تقرير «أمازون ويب سيرفيسز» السعودية ضمن الأسواق المتسارعة في الذكاء الاصطناعي المادي، وسط توقعات بانتشاره عالمياً خلال خمس سنوات.

«الشرق الأوسط» (الرياض)
علوم رقصة إيقاعية لروبوتات شبيهة بالبشر

الروبوتات الشبيهة بالإنسان... تصاميم مستقلة ومتعددة الأغراض

توقعات بأن تشهد صناعاتها طفرة تكنولوجية على غرار ما حدث في صناعة الذكاء الاصطناعي.


تقرير: «إنفيديا» تواصلت مع الرئيس التنفيذي لشركة «آرم» لتعيينه خلفاً لهوانغ

الرئيس التنفيذي لشركة «آرم هولدنغز» رينيه هاس (رويترز)
TT

تقرير: «إنفيديا» تواصلت مع الرئيس التنفيذي لشركة «آرم» لتعيينه خلفاً لهوانغ

الرئيس التنفيذي لشركة «آرم هولدنغز» رينيه هاس (رويترز)

نقلت صحيفة «فاينانشال تايمز»، الجمعة، عن مصادر مطلعة أن مجلس إدارة شركة «إنفيديا» تواصل مع رينيه هاس، الرئيس التنفيذي لشركة «آرم هولدنغز» البريطانية لتصنيع الرقائق، في إطار البحث عن خليفة محتمل لجنسن هوانغ.

واستقال هوانغ، الخميس، بعد الكشف عن علاقات خارج إطار الزواج، بما في ذلك علاقة مع من يشتبه في أنها جاسوسة صينية، مما أدى إلى إغراق الشركة المصنعة للرقائق في أزمة وأحدث صدمة في صناعة الذكاء الاصطناعي التي أسهم هوانغ في تمويلها.

وتداول المحللون اسم هاس مراراً منذ رحيل هوانغ. وأمضى هاس سبع سنوات في شركة «إنفيديا» ترقى خلالها إلى منصب نائب الرئيس والمدير العام لقسم منتجات الحوسبة، قبل أن ينضم إلى شركة «آرم» في 2013، وفق ما ذكرته وكالة «رويترز» للأنباء.

وقالت صحيفة «فاينانشال تايمز» إن هاس بين عدة مرشحين قيد الدراسة، لكنها أشارت إلى عدم وجود ضمانات بأن يُعرض عليه المنصب أو أن يقبله. وتشغل كوليت كريس، المديرة المالية لشركة «إنفيديا»، منصب الرئيس التنفيذي مؤقتاً.

وأحجمت شركة «آرم» عن التعليق، في حين لم ترد «إنفيديا» بعد على طلب من «رويترز» للتعليق.

وتولى هاس منصب الرئيس التنفيذي لشركة «آرم» في 2022، وأشرف على إدراج الشركة في بورصة ناسداك في 2023. وتعمل «آرم» على تصميم بنى المعالجات وترخيصها لشركات أخرى تعمل في مجال تطوير تصميمات الرقائق. ولطالما كانت قوتها تكمن في مجال الهواتف المحمولة، وتتوسع الآن في مجال أجهزة الكمبيوتر.

وقلصت أسهم شركة «آرم» المدرجة في البورصة الأميركية خسائرها بعد صدور التقرير لتهبط بأكثر من خمسة في المائة. وانخفضت أسهم «إنفيديا» بأكثر من ثلاثة في المائة.


«مايكروسوفت» تعتذر عن العطل في خدماتها وتنفي ارتباطه بهجوم سيبراني

شعار خدمة البريد الإليكتروني «آوتلوك» التابع لشركة «مايكروسوفت» (رويترز)
TT

«مايكروسوفت» تعتذر عن العطل في خدماتها وتنفي ارتباطه بهجوم سيبراني

شعار خدمة البريد الإليكتروني «آوتلوك» التابع لشركة «مايكروسوفت» (رويترز)

قدمت «مايكروسوفت»، الجمعة، اعتذاراً عن العطل التقني الضخم الذي أثر على المستخدمين والخدمات العامة والشركات في مختلف أنحاء العالم، مشيرة إلى أن هذا الخلل كان «مشكلة تقنية لا علاقة لها بهجمات سيبرانية أو بالذكاء الاصطناعي».

وقالت الشركة «نعتذر بشدة عن الاضطراب الذي تسبب فيه هذا الحادث لعملائنا وشركائنا. ندرك حجم الثقة التي يضعونها في خدماتنا، ونأخذ هذه المسؤولية على محمل الجد»، مشيرة إلى أنها لا تزال تعمل على إعادة العمليات إلى وضعها الطبيعي بالكامل بعد بدء العطل، الخميس.

وقد واجهت شركات وحكومات وملايين الأفراد خللاً في خدمات مثل «آوتلوك» استمر ساعات طويلة وأثّر في قطاعات ومستخدمين حول العالم.


«سبيس إكس» تحاول التقاط مركبة «ستارشيب» بعد عودتها من مدار الأرض

أجزاء من الصاروخ العملاق «ستارشيب» التابع لشركة «سبيس إكس» (SpaceX) على برج إطلاق بالقرب من بورت إيزابيل بولاية تكساس الأميركية يوم 12 نوفمبر 2026 (أ.ف.ب)
TT

«سبيس إكس» تحاول التقاط مركبة «ستارشيب» بعد عودتها من مدار الأرض

أجزاء من الصاروخ العملاق «ستارشيب» التابع لشركة «سبيس إكس» (SpaceX) على برج إطلاق بالقرب من بورت إيزابيل بولاية تكساس الأميركية يوم 12 نوفمبر 2026 (أ.ف.ب)

تستعد شركة «سبيس إكس» المملوكة لإيلون ماسك، الجمعة، لإجراء أحدث اختبار لصاروخها «ستارشيب»، الأكبر والأقوى في العالم، في محاولة غير مسبوقة لالتقاط المركبة الفضائية بعد قضائها يوماً في مدار الأرض، وفق «وكالة الصحافة الفرنسية».

وسيشكّل نجاح التقاط المرحلة العليا من «ستارشيب» إنجازاً مهماً في مساعي قطاع الفضاء المستمرة منذ عقود لتطوير مركبات فضائية قابلة لإعادة الاستخدام بالكامل، بما يتيح خفض تكاليف المهمات بشكل كبير وجعل الرحلات الفضائية المتكررة ممكنة.

وقالت «سبيس إكس»: «إذا نجحت المحاولة، فستكون هذه أول عملية استعادة كاملة لنظام إطلاق مداري، ولحظة فارقة في مساعي جعل (ستارشيب) صاروخاً موثوقاً يمكن إعادة استخدامه بسرعة».

وفي الرحلة التجريبية الخامسة عشرة، المقررة الجمعة، تسعى «سبيس إكس» إلى استعادة مرحلتي الصاروخ الضخم البالغ طوله 124 متراً.

وسبق للشركة أن نجحت 3 مرات في التقاط معزّز الدفع، المعروف باسم «سوبر هيفي»، إذ تعود المرحلة الأولى من الصاروخ عمودياً إلى موقع الإطلاق بعيد انطلاقه، لتستقر بين ذراعين ميكانيكيتين.

وستحاول الشركة الآن تكرار العملية مع المركبة الفضائية نفسها. وقد صُممت بعض نسخها لإطلاق أقمار اصطناعية ومراكز بيانات إلى المدار، فيما تعتزم استعمال نسخ أخرى لنقل البشر إلى القمر والمريخ.

وقال خبير شؤون الفضاء في مركز الدراسات الاستراتيجية والدولية، كلايتون سووب، إن تطوير مركبة فضائية قابلة لإعادة الاستخدام بالكامل يمثل «الهدف الأسمى» لقطاع الفضاء.

وأضاف: «لم يتمكن أحد فعلياً من تحقيق ذلك حتى الآن. فالناس يحاولون منذ عهد مكوك الفضاء التابع لـ(ناسا)، لكن المكوك انتهى به الأمر إلى أن يكون حلاً وسطاً، لأن أجزاء كبيرة منه لم تكن قابلة لإعادة الاستخدام».