روبوتات بشرية تتعلم التنبؤ بموقع الكرة حتى عند فقدانها بصرياً

نظام تحكم جديد يدمج الرؤية والحركة في الروبوتات البشرية داخل الملعب

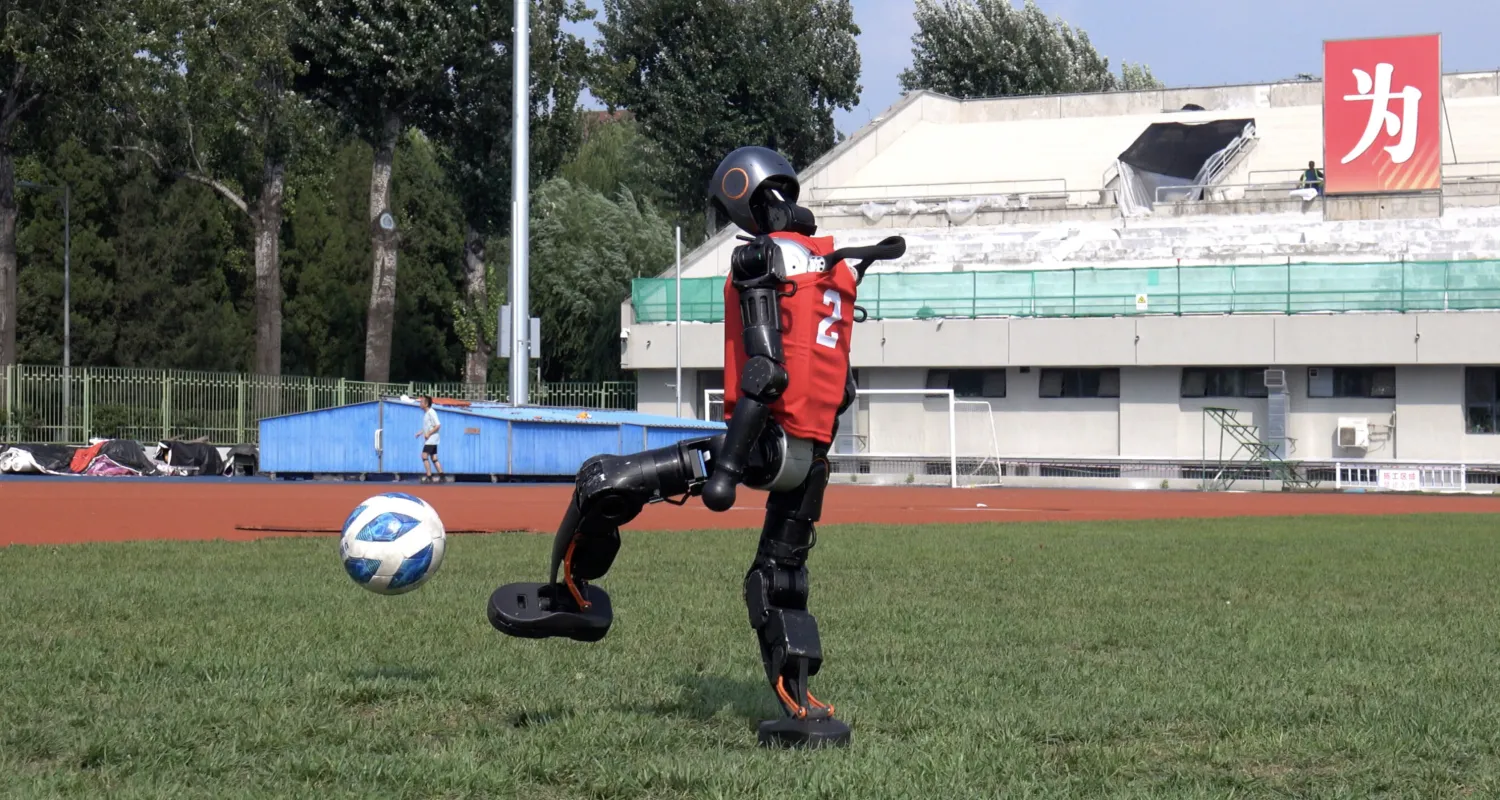
طوّر الباحثون نظام تحكم يدمج الرؤية والحركة لتمكين الروبوتات البشرية من تتبع الكرة والتفاعل معها بسرعة (الجامعة)
TT

روبوتات بشرية تتعلم التنبؤ بموقع الكرة حتى عند فقدانها بصرياً

طوّر الباحثون نظام تحكم يدمج الرؤية والحركة لتمكين الروبوتات البشرية من تتبع الكرة والتفاعل معها بسرعة (الجامعة)

طوّر باحثون بقيادة يوشي وانغ من جامعة تسينغهوا الصينية نظام تحكم جديداً للروبوتات البشرية يتيح لها البحث عن الكرة، وملاحقتها، وتسديدها اعتماداً على الرؤية المدمجة في الروبوت، في محاولة لمعالجة تنسيق الإدراك والحركة بسرعة كافية داخل بيئة متغيرة، وهي واحدة من أصعب مشكلات الروبوتات الحالية.

واختار الفريق كرة القدم باعتبارها اختباراً عملياً يتطلب من الروبوت تنفيذ عدة مهام في الوقت نفسه، من تتبع كرة متحركة عبر كاميرات غير مثالية، إلى الحفاظ على التوازن، وتعديل خطواته، واتخاذ قرار بشأن اتجاه التسديد.

التدريب في بيئة افتراضية

بدلاً من تعديل كل جزء من النظام بصورة منفصلة بعد ظهور المشكلات على الروبوت الحقيقي، درّب الباحثون نظام التحكم داخل محاكاة حاسوبية قبل نقله إلى المنصة الفعلية.

ولم تكن المحاكاة مصممة لتقديم ظروف مثالية، بل أضاف الفريق عمداً أخطاء بصرية، وتأخيرات، وحالات تختفي فيها الكرة مؤقتاً عن الكاميرا. وكان الهدف تدريب النظام على الاستمرار في تقدير موقع الكرة، والتحرك نحوها حتى عندما تصبح المعلومات البصرية غير مكتملة.

كما حوّلت البرمجيات المدمجة المعلومات المرئية المتعلقة بالكرة والملعب إلى إحداثيات أبسط يمكن للروبوت استخدامها في اتخاذ قرارات الحركة، بدلاً من الاعتماد باستمرار على معالجة تدفق بصري أكثر تعقيداً.

وبعد انتهاء التدريب، نُقل نظام التحكم مباشرة إلى روبوت بشري من طراز «Booster T1» من دون إجراء تعديلات على العتاد نفسه. ووفق الباحثين، أتاح النظام للروبوت تنفيذ مجموعة موحدة من السلوكيات تشمل البحث عن الكرة، وملاحقتها، والتسديد في اتجاهات متعددة باستخدام الرؤية الموجودة على الجهاز فقط.
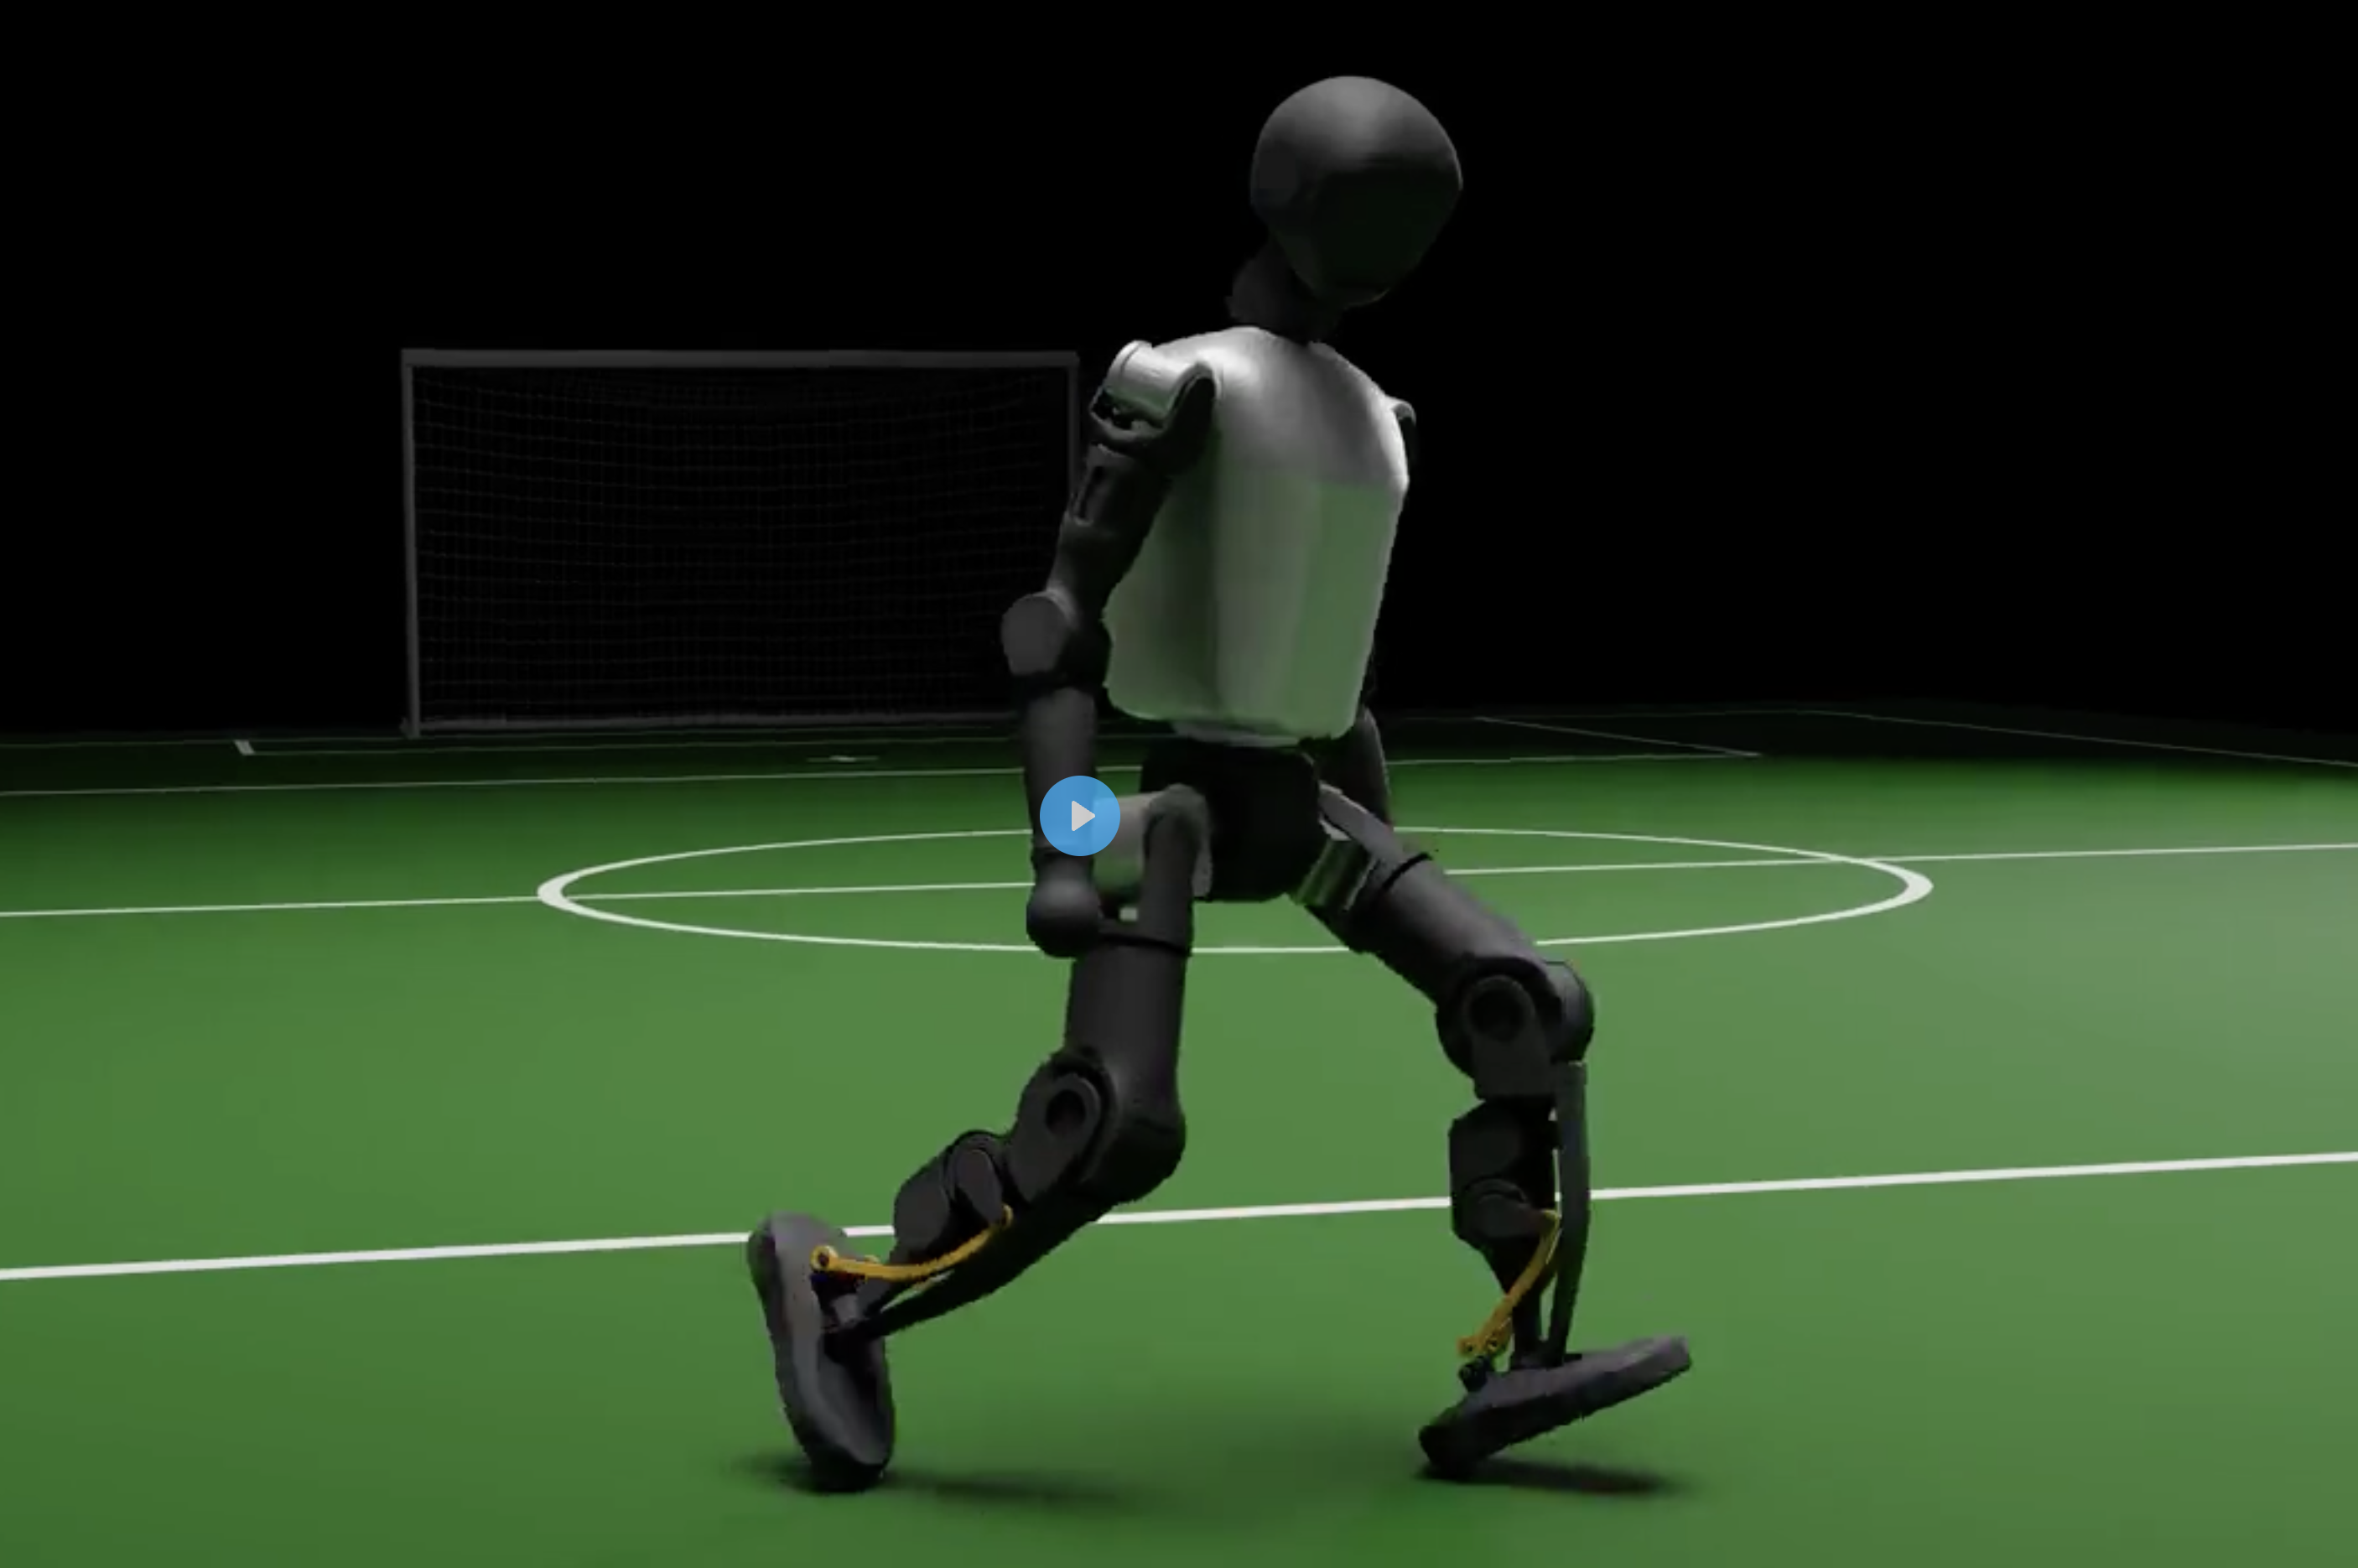
لا يزال النظام محدوداً في تتبع الكرة والهدف ويحتاج مستقبلاً إلى فهم مواقع المنافسين والزملاء لتحسين اللعب الجماعي (الجامعة)

نجاح يصل إلى 90 %

أظهرت الاختبارات على الروبوت الحقيقي قدرة النظام على تسجيل الأهداف بنسبة تراوحت بين نحو 80 و90 في المائة عند التسديد من مواقع مختلفة في النصف الأمامي من الملعب.

ولم يختبر الباحثون النظام على سطح واحد فقط، بل جرّبوه فوق العشب، والأسفلت، والمطاط، والتربة، بهدف معرفة مدى احتفاظ الروبوت بقدرته على الحركة والتسديد عندما تتغير خصائص الأرضية.

كما ذكر الفريق أن النظام قلّص الزمن اللازم للوصول إلى الكرة وتسديدها بنسبة تصل إلى 64 في المائة مقارنة بنظام متقدم قائم على قواعد مبرمجة مسبقاً لكرة القدم الروبوتية. ويشير ذلك إلى أن الفارق لم يكن في نجاح التسديد فقط، بل أيضاً في سرعة الانتقال من اكتشاف الكرة إلى تنفيذ الحركة المطلوبة.

من المختبر إلى المنافسات

لم يقتصر اختبار النظام على بيئات البحث، إذ استخدمه فريق «Tsinghua Hephaestus» خلال منافسات دولية في عام 2025. وشارك الفريق في دوري الروبوتات البشرية بالحجم البالغ ضمن بطولة «RoboCup»، وفاز بالبطولة. كما استُخدم النظام نفسه في «World Humanoid Robot Games 2025»، حيث حقق الفريق المركز الأول أيضاً.

وبحسب البيانات الواردة في التقرير، سجلت الروبوتات باستخدام هذا النظام 76 هدفاً في مجموع البطولتين، مقابل 11 هدفاً استقبلتها. وتوفر هذه المنافسات بيئة أكثر تعقيداً من الاختبارات الفردية، لأن الروبوتات تحتاج إلى تنفيذ الحركات بصورة متكررة تحت ضغط زمني، ومع تغير مواقع الكرة باستمرار.

لماذا كرة القدم؟

يمثل لعب كرة القدم تحدياً مركباً للروبوتات البشرية، لأنها تحتاج إلى المحافظة على التوازن أثناء الحركة السريعة، والاستجابة لمعلومات بصرية قد تتغير من لحظة إلى أخرى، ثم تنسيق حركة الساقين والجسم لتنفيذ تسديدة دقيقة. ولهذا استخدم الباحثون اللعبة كبيئة اختبار لنظام تحكم موحد بدلاً من تطوير حلول منفصلة للمشي، والبحث، والتسديد. ويسمح هذا النهج للنظام بالتعامل مع المهمة بصورة أكثر ترابطاً، بحيث تعتمد القرارات الحركية مباشرة على ما يراه الروبوت في اللحظة نفسها. ويأتي ذلك ضمن اتجاه أوسع في أبحاث الروبوتات يهدف إلى تحسين قدرة الأنظمة البشرية على الانتقال من تنفيذ حركات مخططة مسبقاً إلى الاستجابة بصورة أكثر مرونة للبيئات الواقعية، حيث تتغير الأجسام والمواقع باستمرار.

تحديات ما زالت قائمة

رغم النتائج، يشير الباحثون إلى حدود واضحة في النظام الحالي. فالملاحظات التي يعتمد عليها الروبوت تقتصر في الوقت الراهن بصورة أساسية على الكرة، والهدف، ولا تشمل معلومات كاملة عن اللاعبين الآخرين في البيئة. وهذا يعني أن النظام لا يزال بحاجة إلى تطوير قدرته على تتبع المنافسين والزملاء في الوقت الحقيقي، وهي خطوة ضرورية قبل الانتقال إلى أشكال أكثر تعقيداً من اللعب الجماعي، واتخاذ القرار.

ويتركز العمل المقبل على توسيع الإدراك البصري للنظام، بحيث لا يكتفي بتحديد موقع الكرة، والمرمى، بل يفهم أيضاً مواقع الروبوتات الأخرى، وحركتها، ما قد يتيح تنسيقاً أكثر تقدماً داخل المباريات، ويختبر قدرة الروبوتات البشرية على التعامل مع بيئات ديناميكية متعددة الأطراف.
مقالات ذات صلة

روبوت ذكي يغوص 4 آلاف متر لاستخراج كنوز المحيط

يوميات الشرق مخلب من حديد يفتّش في أسرار الماء (بكسلز)

روبوت ذكي يغوص 4 آلاف متر لاستخراج كنوز المحيط

أعلنت شركة «إمبوسيبل ميتالز»، العاملة في مجال التعدين في قاع البحار، نجاح اختبار روبوت يعمل ذاتياً ويستخدم الذكاء الاصطناعي لاستخراج المعادن الحيوية.

«الشرق الأوسط» (لندن)
تكنولوجيا يعتمد الابتكار على هيكل خارجي مرن يساعد الغواصين على تحريك الساقين أثناء السباحة والمشي تحت الماء بجهد أقل (الجامعة)

بدلة روبوتية للسباحة تقلل استهلاك الغواصين للهواء بنحو 30 %

طوّر باحثون صينيون بدلة روبوتية مرنة تساعد الغواصين على الحركة بجهد أقل وأظهرت تجارب سابقة انخفاض استهلاك الهواء بنحو 30%.

نسيم رمضان (لندن)
تكنولوجيا يمكن للجهاز التقاط الصور ورش الأدوية وأخذ عينات من الأنسجة وإزالة بعض السلائل الصغيرة أثناء الفحص (الجامعة)

مستوحاة من الأفاعي... روبوت مرن قد يسهّل فحص الأمعاء الدقيقة وعلاجها

طوّر باحثون في «MIT» روبوتاً مرناً مستوحى من الأفاعي قد يسهّل فحص الأمعاء الدقيقة وتشخيص اضطراباتها وتنفيذ بعض الإجراءات العلاجية

نسيم رمضان (لندن)
الاقتصاد الروبوت السعودية ساره ترحّب بالحضور خلال مؤتمر «ليب» (واس)

السعودية ضمن الأسواق المتسارعة في الذكاء الاصطناعي المادي

يصنف تقرير «أمازون ويب سيرفيسز» السعودية ضمن الأسواق المتسارعة في الذكاء الاصطناعي المادي، وسط توقعات بانتشاره عالمياً خلال خمس سنوات.

«الشرق الأوسط» (الرياض)
علوم رقصة إيقاعية لروبوتات شبيهة بالبشر

الروبوتات الشبيهة بالإنسان... تصاميم مستقلة ومتعددة الأغراض

توقعات بأن تشهد صناعاتها طفرة تكنولوجية على غرار ما حدث في صناعة الذكاء الاصطناعي.


تقرير: «إنفيديا» تواصلت مع الرئيس التنفيذي لشركة «آرم» لتعيينه خلفاً لهوانغ

الرئيس التنفيذي لشركة «آرم هولدنغز» رينيه هاس (رويترز)
TT

تقرير: «إنفيديا» تواصلت مع الرئيس التنفيذي لشركة «آرم» لتعيينه خلفاً لهوانغ

الرئيس التنفيذي لشركة «آرم هولدنغز» رينيه هاس (رويترز)

نقلت صحيفة «فاينانشال تايمز»، الجمعة، عن مصادر مطلعة أن مجلس إدارة شركة «إنفيديا» تواصل مع رينيه هاس، الرئيس التنفيذي لشركة «آرم هولدنغز» البريطانية لتصنيع الرقائق، في إطار البحث عن خليفة محتمل لجنسن هوانغ.

واستقال هوانغ، الخميس، بعد الكشف عن علاقات خارج إطار الزواج، بما في ذلك علاقة مع من يشتبه في أنها جاسوسة صينية، مما أدى إلى إغراق الشركة المصنعة للرقائق في أزمة وأحدث صدمة في صناعة الذكاء الاصطناعي التي أسهم هوانغ في تمويلها.

وتداول المحللون اسم هاس مراراً منذ رحيل هوانغ. وأمضى هاس سبع سنوات في شركة «إنفيديا» ترقى خلالها إلى منصب نائب الرئيس والمدير العام لقسم منتجات الحوسبة، قبل أن ينضم إلى شركة «آرم» في 2013، وفق ما ذكرته وكالة «رويترز» للأنباء.

وقالت صحيفة «فاينانشال تايمز» إن هاس بين عدة مرشحين قيد الدراسة، لكنها أشارت إلى عدم وجود ضمانات بأن يُعرض عليه المنصب أو أن يقبله. وتشغل كوليت كريس، المديرة المالية لشركة «إنفيديا»، منصب الرئيس التنفيذي مؤقتاً.

وأحجمت شركة «آرم» عن التعليق، في حين لم ترد «إنفيديا» بعد على طلب من «رويترز» للتعليق.

وتولى هاس منصب الرئيس التنفيذي لشركة «آرم» في 2022، وأشرف على إدراج الشركة في بورصة ناسداك في 2023. وتعمل «آرم» على تصميم بنى المعالجات وترخيصها لشركات أخرى تعمل في مجال تطوير تصميمات الرقائق. ولطالما كانت قوتها تكمن في مجال الهواتف المحمولة، وتتوسع الآن في مجال أجهزة الكمبيوتر.

وقلصت أسهم شركة «آرم» المدرجة في البورصة الأميركية خسائرها بعد صدور التقرير لتهبط بأكثر من خمسة في المائة. وانخفضت أسهم «إنفيديا» بأكثر من ثلاثة في المائة.


«مايكروسوفت» تعتذر عن العطل في خدماتها وتنفي ارتباطه بهجوم سيبراني

شعار خدمة البريد الإليكتروني «آوتلوك» التابع لشركة «مايكروسوفت» (رويترز)
TT

«مايكروسوفت» تعتذر عن العطل في خدماتها وتنفي ارتباطه بهجوم سيبراني

شعار خدمة البريد الإليكتروني «آوتلوك» التابع لشركة «مايكروسوفت» (رويترز)

قدمت «مايكروسوفت»، الجمعة، اعتذاراً عن العطل التقني الضخم الذي أثر على المستخدمين والخدمات العامة والشركات في مختلف أنحاء العالم، مشيرة إلى أن هذا الخلل كان «مشكلة تقنية لا علاقة لها بهجمات سيبرانية أو بالذكاء الاصطناعي».

وقالت الشركة «نعتذر بشدة عن الاضطراب الذي تسبب فيه هذا الحادث لعملائنا وشركائنا. ندرك حجم الثقة التي يضعونها في خدماتنا، ونأخذ هذه المسؤولية على محمل الجد»، مشيرة إلى أنها لا تزال تعمل على إعادة العمليات إلى وضعها الطبيعي بالكامل بعد بدء العطل، الخميس.

وقد واجهت شركات وحكومات وملايين الأفراد خللاً في خدمات مثل «آوتلوك» استمر ساعات طويلة وأثّر في قطاعات ومستخدمين حول العالم.


«سبيس إكس» تحاول التقاط مركبة «ستارشيب» بعد عودتها من مدار الأرض

أجزاء من الصاروخ العملاق «ستارشيب» التابع لشركة «سبيس إكس» (SpaceX) على برج إطلاق بالقرب من بورت إيزابيل بولاية تكساس الأميركية يوم 12 نوفمبر 2026 (أ.ف.ب)
TT

«سبيس إكس» تحاول التقاط مركبة «ستارشيب» بعد عودتها من مدار الأرض

أجزاء من الصاروخ العملاق «ستارشيب» التابع لشركة «سبيس إكس» (SpaceX) على برج إطلاق بالقرب من بورت إيزابيل بولاية تكساس الأميركية يوم 12 نوفمبر 2026 (أ.ف.ب)

تستعد شركة «سبيس إكس» المملوكة لإيلون ماسك، الجمعة، لإجراء أحدث اختبار لصاروخها «ستارشيب»، الأكبر والأقوى في العالم، في محاولة غير مسبوقة لالتقاط المركبة الفضائية بعد قضائها يوماً في مدار الأرض، وفق «وكالة الصحافة الفرنسية».

وسيشكّل نجاح التقاط المرحلة العليا من «ستارشيب» إنجازاً مهماً في مساعي قطاع الفضاء المستمرة منذ عقود لتطوير مركبات فضائية قابلة لإعادة الاستخدام بالكامل، بما يتيح خفض تكاليف المهمات بشكل كبير وجعل الرحلات الفضائية المتكررة ممكنة.

وقالت «سبيس إكس»: «إذا نجحت المحاولة، فستكون هذه أول عملية استعادة كاملة لنظام إطلاق مداري، ولحظة فارقة في مساعي جعل (ستارشيب) صاروخاً موثوقاً يمكن إعادة استخدامه بسرعة».

وفي الرحلة التجريبية الخامسة عشرة، المقررة الجمعة، تسعى «سبيس إكس» إلى استعادة مرحلتي الصاروخ الضخم البالغ طوله 124 متراً.

وسبق للشركة أن نجحت 3 مرات في التقاط معزّز الدفع، المعروف باسم «سوبر هيفي»، إذ تعود المرحلة الأولى من الصاروخ عمودياً إلى موقع الإطلاق بعيد انطلاقه، لتستقر بين ذراعين ميكانيكيتين.

وستحاول الشركة الآن تكرار العملية مع المركبة الفضائية نفسها. وقد صُممت بعض نسخها لإطلاق أقمار اصطناعية ومراكز بيانات إلى المدار، فيما تعتزم استعمال نسخ أخرى لنقل البشر إلى القمر والمريخ.

وقال خبير شؤون الفضاء في مركز الدراسات الاستراتيجية والدولية، كلايتون سووب، إن تطوير مركبة فضائية قابلة لإعادة الاستخدام بالكامل يمثل «الهدف الأسمى» لقطاع الفضاء.

وأضاف: «لم يتمكن أحد فعلياً من تحقيق ذلك حتى الآن. فالناس يحاولون منذ عهد مكوك الفضاء التابع لـ(ناسا)، لكن المكوك انتهى به الأمر إلى أن يكون حلاً وسطاً، لأن أجزاء كبيرة منه لم تكن قابلة لإعادة الاستخدام».