
طوّر مهندسون في معهد ماساتشوستس للتكنولوجيا «MIT» روبوتاً سبّاحاً فائق النحافة يعتمد على طبقة واحدة من الخلايا العضلية الحية لتوليد الحركة، في تصميم يهدف إلى تقليل حجم الروبوتات الحيوية الهجينة، وتحسين كفاءتها مقارنة بالأنظمة التي تعتمد على كتل عضلية ثلاثية الأبعاد أكبر حجماً.
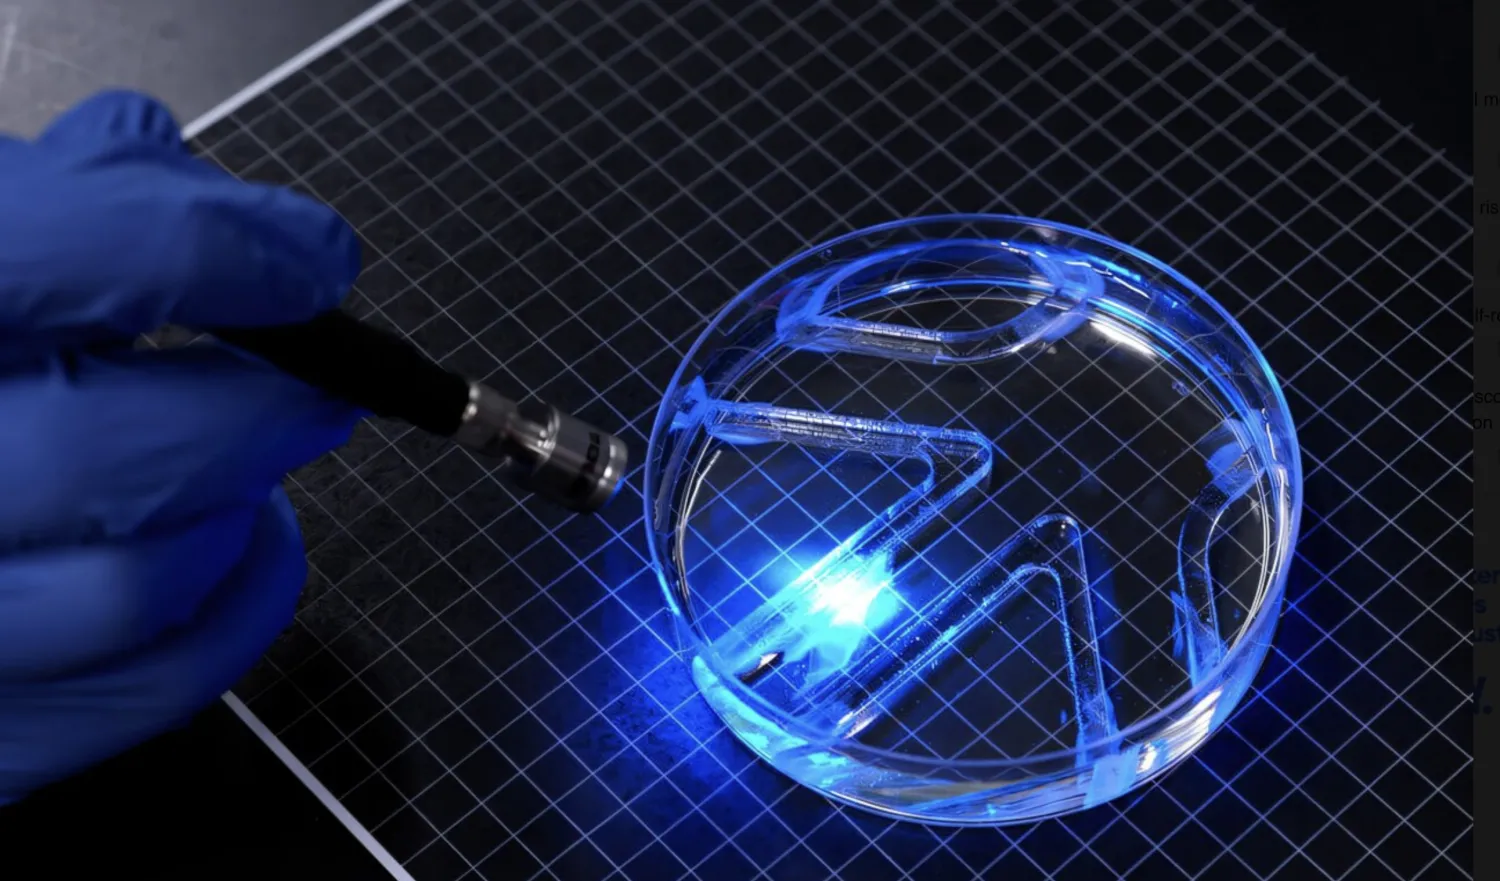
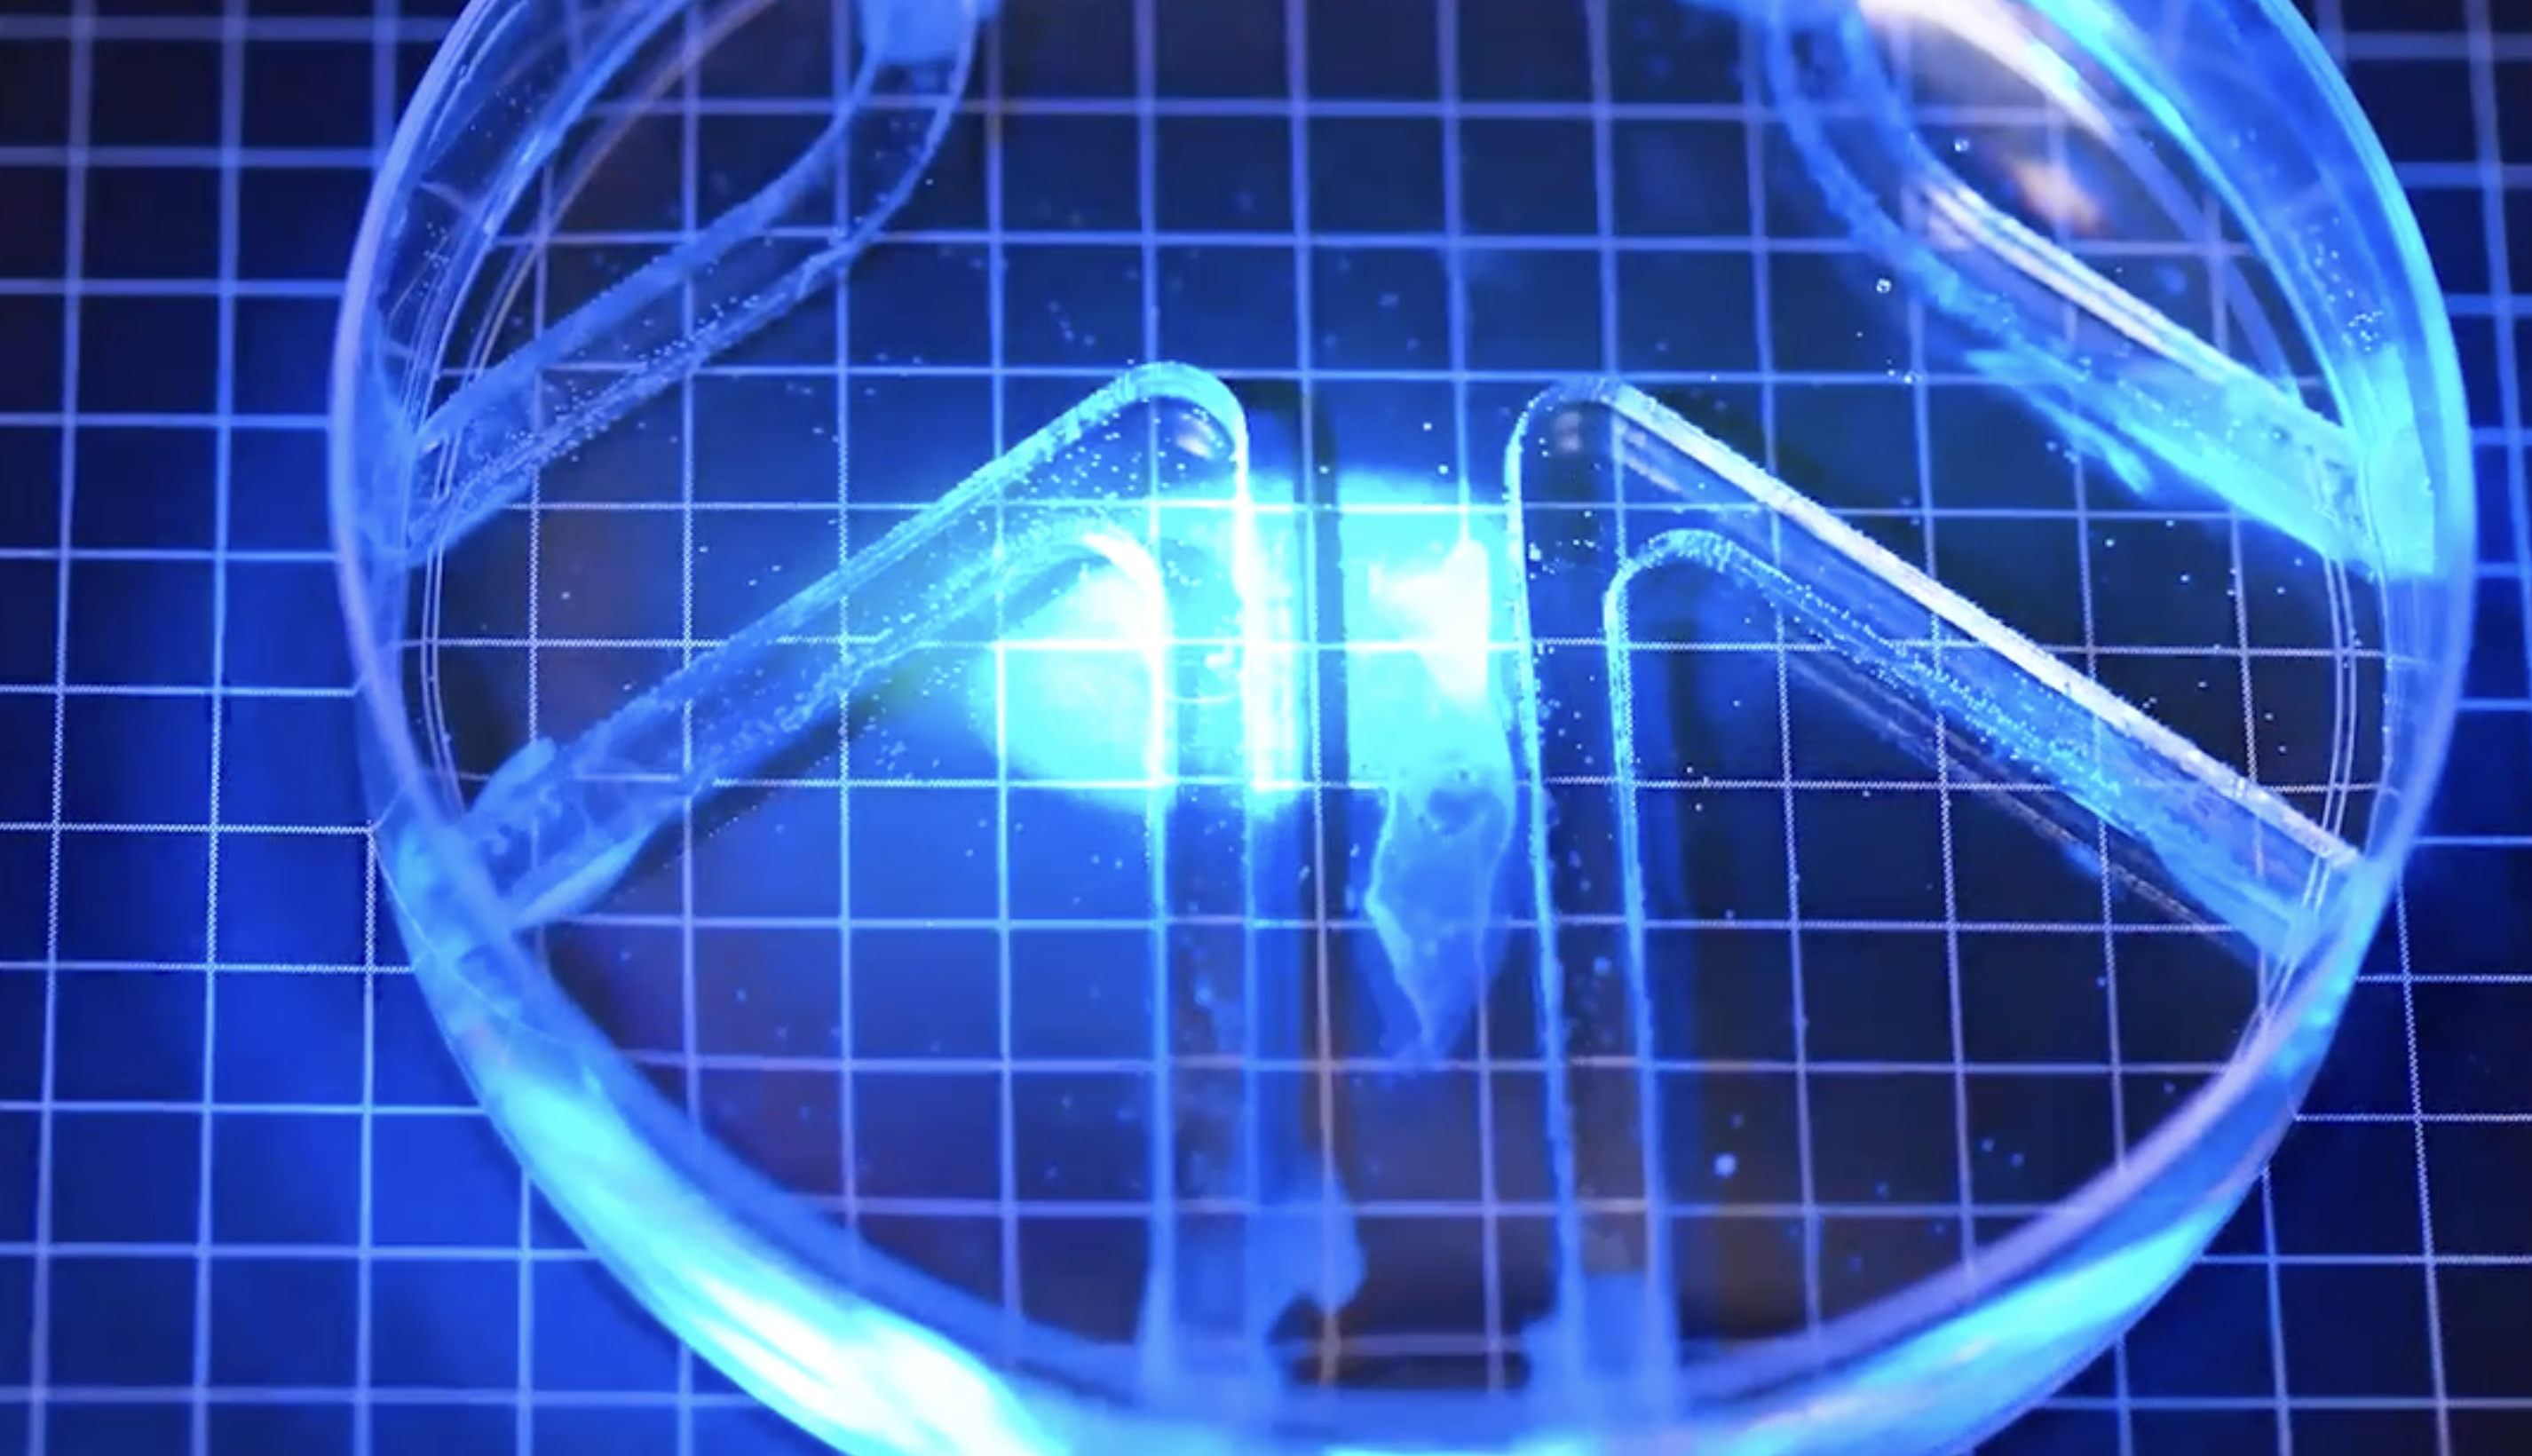
الروبوت الذي يصفه الباحثون بأنه رقيق إلى حد يشبه الورق، مبني على هيكل من مادة هلامية يبلغ طوله وعرضه تقريباً حجم قطعة من العلكة. وينقسم الهيكل إلى جزأين يعملان كزعانف، تغطي كل واحدة منهما طبقة من الخلايا العضلية الحية أرق من شعرة الإنسان. وقد عُدلت هذه الخلايا وراثياً بحيث تنقبض عندما تتعرض للضوء.
الحركة بالضوء بدلاً من المحركات
عندما يسلط الباحثون الضوء على إحدى الزعانف، تنقبض الخلايا العضلية الموجودة على سطحها؛ ما يؤدي إلى حركة كافية لدفع الروبوت عبر الماء. ويمكن تغيير اتجاه السباحة وسرعتها عبر التحكم في أي زعنفة تُضاء، وتوقيت نبضات الضوء الموجهة إليها.
وفي الاختبارات، تمكن الروبوت من السباحة والالتفاف داخل متاهة مائية بسيطة. وبلغت سرعته القصوى نحو 4 أضعاف طول جسمه في الدقيقة، وهي سرعة محدودة مقارنة بالسباحين السريعين، لكنها أظهرت أن طبقة عضلية شديدة الرقة تستطيع إنتاج قوة كافية لتحريك جسم كامل داخل الماء.
وتقول ريتو رامان، الأستاذة المشاركة في الهندسة الميكانيكية في «MIT» وإحدى مؤلفي الدراسة، إن الحركة في الماء تتطلب قوة أكبر من الحركة في الهواء؛ ما يجعل قدرة الروبوت على السباحة بهذا الحجم والسمك مؤشراً على القوة التي يمكن أن تنتجها البنية العضلية المستخدمة.
تقليل حجم الروبوتات الحيوية
تجمع الروبوتات الحيوية الهجينة بين مواد صناعية وأنسجة أو خلايا حية لتوليد الحركة، إلا أن كثيراً من التصاميم السابقة اعتمد على كتل ثلاثية الأبعاد من العضلات المزروعة مخبرياً؛ ما يتطلب أعداداً كبيرة من الخلايا، ويؤدي إلى أجهزة أكثر سماكة وتعقيداً.
أما التصميم الجديد، فيعتمد على طبقة رقيقة جداً من العضلات، وهو ما يمكن أن يقلل كمية الخلايا المطلوبة، ويتيح تصنيع روبوتات أبسط وأخف وزناً وأكثر كفاءة في الحركة. ويصف الفريق النظام بأنه أول مثال على روبوت عضلي ثنائي الأبعاد شديد الرقة قادر على الحركة الذاتية. ويرى الباحثون أن الأنسجة الحية تقدم خصائص يصعب تحقيقها باستخدام مكونات ميكانيكية تقليدية فقط، فهي لينة وقادرة على الاستجابة لبيئتها، ويمكن أن تتمتع بقدرات على إصلاح نفسها.
البحث عن «هيكل» مناسب للعضلات
لم يكن التحدي مقتصراً على زراعة الخلايا، بل شمل أيضاً تطوير قاعدة تستطيع تحويل انقباضاتها الصغيرة إلى حركة مفيدة؛ فقد اعتمد الفريق في أعمال سابقة على مادة الفيبرين، وهي مادة هلامية شديدة الليونة، لكنه وجد أنها يمكن أن تنكمش بسرعة عند تعرضها لقوة العضلات؛ ما يقلل كفاءة نقل القوة؛ لذلك اختبر الباحثون تركيبات مختلفة من مادة «GelMA» المستخدمة في هندسة الأنسجة، مع تغيير صلابتها وسمكها وشكل الأخاديد الموجودة على سطحها.
وأظهرت التجارب أن الأخاديد ذات الشكل الأقرب إلى القنوات المربعة ساعدت الخلايا على الاصطفاف بصورة أفضل. وكلما زاد انتظام الخلايا، كان اندماجها في ألياف عضلية أقوى وأكثر تنسيقاً، كما وجد الفريق أن الطبقة الهلامية بسماكة نحو نصف مليمتر توفر توازناً مناسباً بين خفة الوزن والقدرة على دعم العضلات في أثناء انقباضها.
«تدريب» العضلات قبل الاستخدام
عمل الباحثون أيضاً على تقوية العضلات نفسها عبر سلسلة من نبضات الضوء، في عملية شبيهة بالتدريب، بهدف زيادة قدرتها على الانقباض. وبعد تحسين المادة الحاملة وترتيب الخلايا، صمم الفريق الروبوت بزعنفتيه، مع أخاديد على الجانبين تسمح للخلايا العضلية بالنمو في اتجاهات منظمة. وعند تشغيل الزعنفتين معاً، يتحرك الروبوت إلى الأمام، بينما يسمح تشغيل زعنفة واحدة بتغيير الاتجاه.
تطبيقات محتملة في البيئات الحساسة
لا يزال التصميم في مرحلة بحثية مبكرة، ويقول الفريق إن الخطوة التالية تتمثل في تحسين شكل الجسم لزيادة سرعة السباحة وكفاءتها، لكن الباحثين يرون أن الروبوتات الحيوية الهجينة الرقيقة قد تكون مناسبة مستقبلاً للمهام التي تتطلب أجهزة لينة وصغيرة داخل بيئات لا تتلاءم معها الروبوتات التقليدية، مثل مراقبة بعض البيئات المائية الحساسة أو استكشاف مناطق هشة لا تتحمل أجهزة صلبة أو كبيرة. ونُشرت الدراسة في دورية «Advanced Functional Materials»، بينما تلقى المشروع دعماً جزئياً من مكتب البحوث البحرية الأميركي.